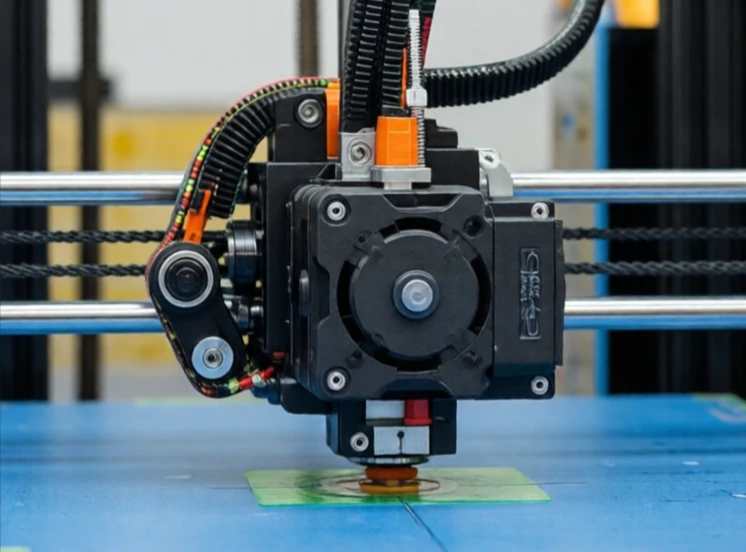
Un moteur pas à pas tourne par incréments discrets. Une impulsion correspond à un pas, et 200 impulsions à un tour complet. Le moteur ne nécessite pas d'encodeur pour connaître sa position : le contrôleur compte les impulsions. Cette simplicité explique la popularité des moteurs pas à pas dans les imprimantes 3D, les machines CNC et les petits robots.
Les moteurs pas à pas comportent plusieurs bobines. Le contrôleur les alimente successivement. Le rotor s'aligne avec la bobine alimentée, puis passe à la suivante, et ainsi de suite. L'angle de pas dépend du modèle du moteur. Les angles de pas courants sont de 1,8 degré et 0,9 degré, correspondant respectivement à 200 et 400 pas par tour.
caractéristiques du moteur pas à pas
- Commande de position en boucle ouverte : aucun codeur nécessaire.
- Couple élevé à bas régime.
- Faible coût et contrôle simple.
- Peut perdre des pas en cas de surcharge.
- L'efficacité diminue à haute vitesse.
Leur principal inconvénient réside dans la perte de pas. Si la charge est trop élevée ou l'accélération trop rapide, le moteur saute un pas. Le contrôleur ne s'en aperçoit pas, faute de retour d'information. La position est alors erronée. C'est pourquoi les moteurs pas à pas sont utilisés pour des applications où des erreurs de position occasionnelles sont acceptables, ou lorsque la charge est prévisible. Certains systèmes intègrent un codeur pour détecter et corriger la perte de pas. D'autres utilisent un système pas à pas en boucle fermée, qui allie la simplicité d'un moteur pas à pas à la fiabilité d'un servomoteur. Les moteurs pas à pas ne sont ni aussi précis ni aussi efficaces que les servomoteurs, mais ils sont économiques et faciles à utiliser. Pour de nombreuses applications, cela suffit.
Comments
No comments yet. Be the first to share a thought.
Leave a comment