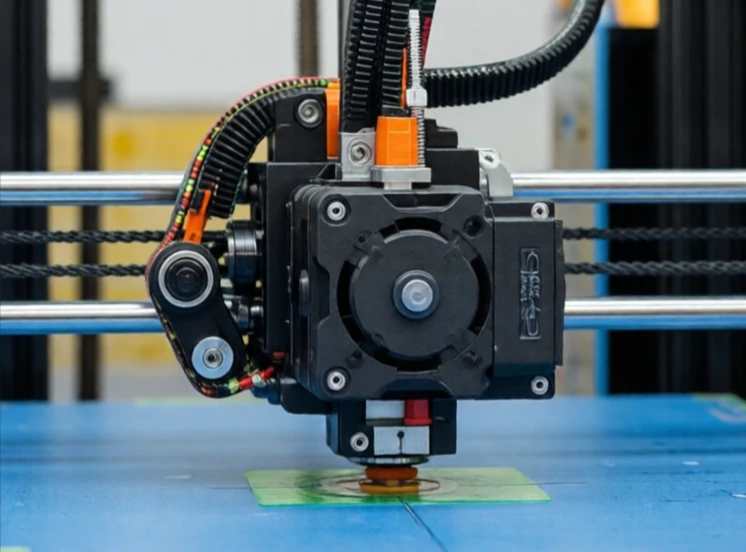
ステッピングモーターは、段階的に回転します。パルスを1つ送ると1ステップ回転し、200パルス送ると1回転します。モーターは位置を知るためにエンコーダーを必要としません。コントローラーがパルス数をカウントします。このシンプルさから、ステッピングモーターは3Dプリンター、CNCマシン、小型ロボットなどで広く使われています。
ステッピングモーターは複数のコイルを備えています。コントローラーはこれらのコイルを順番に通電します。ローターは通電されたコイルに位置合わせされ、順番が進むにつれて次のコイルへと移動します。ステップ角度はモーターの設計によって異なります。一般的なステップ角度は1.8度と0.9度で、それぞれ1回転あたり200ステップまたは400ステップに相当します。
ステッピングモーターの特性
- オープンループ位置制御:エンコーダは不要です。
- 低速域で高トルクを発揮。
- 低コストで操作も簡単。
- 過負荷状態では歩数が低下する可能性がある。
- 高速走行時には効率が低下する。
主な弱点はステップロスです。負荷が高すぎたり、加速が速すぎたりすると、モーターがステップをスキップします。フィードバックがないため、コントローラーはそれを認識できません。そのため、その時点から位置がずれてしまいます。そのため、ステッピングモーターは、時折発生する位置誤差が許容される用途や、負荷が予測可能な用途に使用されます。一部のシステムでは、ステップロスを検出して補正するためにエンコーダーを追加しています。また、ステッピングモーターのシンプルさとサーボモーターの信頼性を兼ね備えたクローズドループステッピングモーターを使用するシステムもあります。ステッピングモーターはサーボモーターほど高精度でも効率的でもありませんが、安価で使いやすいのが利点です。多くの用途では、それで十分です。
Comments
No comments yet. Be the first to share a thought.
Leave a comment