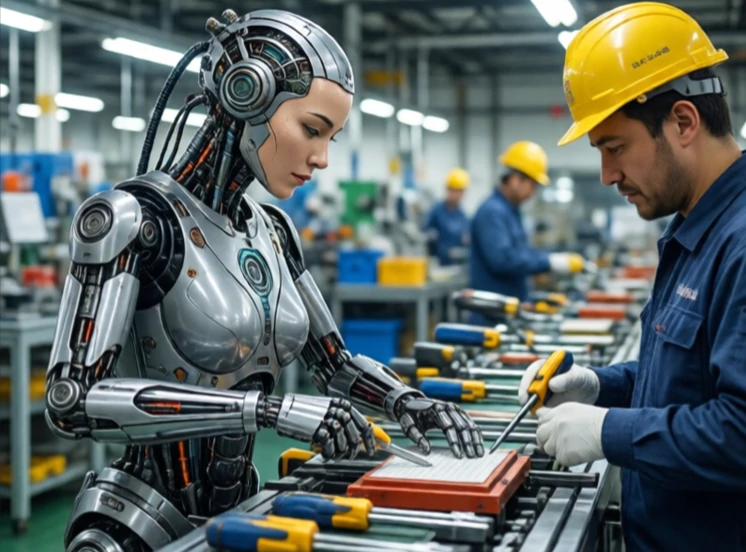
人形機器人被設計成模仿人體形態,包括兩隻手臂、兩隻腿、一個軀幹和一個頭部。這種外形並非為了美觀,而是為了讓機器人能夠使用工具,並在為人類設計的空間中自由活動。樓梯、門把手和汽車座椅等都是依照人體比例設計的。
這個領域歷史悠久。 1973年製造的Wabot-1是首個全尺寸人形機器人。本田公司於2000年發布的ASIMO可以行走、爬樓梯和踢球。波士頓動力公司的Atlas透過後空翻和跑酷進一步拓展了動態運動能力。特斯拉的Optimus和Figure公司的人形機器人則瞄準了工廠和倉庫工作領域。
為什麼人形形態很重要
- 無需改造即可在人類環境中工作。
- 使用人工工具和介面。
- 可由人遠端操作。
- 更便於人們進行社交互動。
- 雙足運動和操控研究平台。
人形機器人製造難度很高。雙足平衡十分複雜。擁有人類般靈巧雙手的機器人十分罕見。能夠維持一整班次運轉的動力系統也十分笨重。但其優勢在於靈活性。人形機器人今天可以在倉庫工作,明天就可以去醫院,而無需重新設計空間。它可以爬梯子、駕駛堆高機或折疊衣物。所有這些問題都尚未完全解決。但技術進步的步伐已經加快,擁有通用型人形機器人的夢想比以往任何時候都更接近現實。
Comments
No comments yet. Be the first to share a thought.
Leave a comment