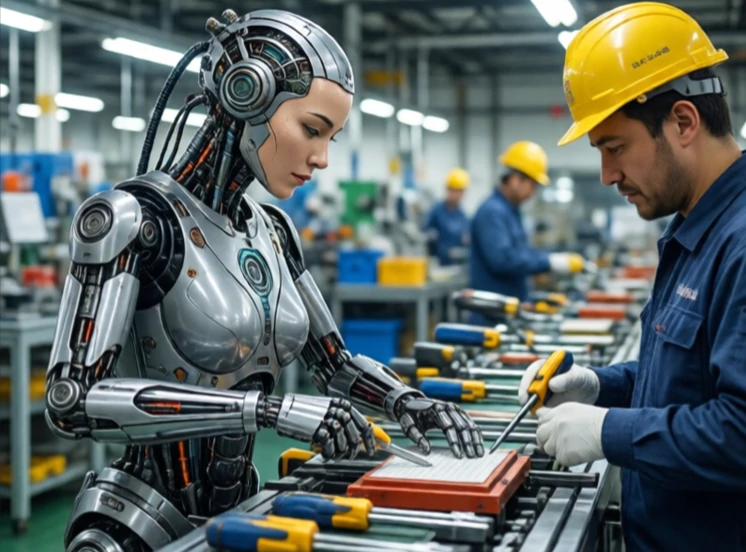
휴머노이드 로봇은 인간의 신체를 닮도록 설계되었습니다. 두 팔, 두 다리, 몸통, 그리고 머리를 갖추고 있죠. 이러한 형태는 단순히 외형적인 아름다움을 위한 것이 아닙니다. 로봇이 도구를 사용하고 사람을 위해 만들어진 공간을 이동할 수 있도록 해주기 때문입니다. 계단, 문 손잡이, 자동차 좌석 등은 모두 인간의 신체 비율을 본떠 설계되었습니다.
로봇 공학 분야는 오랜 역사를 가지고 있습니다. 1973년에 제작된 와봇-1은 최초의 실물 크기 휴머노이드 로봇이었습니다. 2000년에 공개된 혼다의 아시모는 걷고, 계단을 오르고, 공을 찰 수 있었습니다. 보스턴 다이내믹스의 아틀라스는 백플립과 파쿠르까지 가능하게 하여 더욱 역동적인 움직임을 구현했습니다. 테슬라의 옵티머스와 피겨의 휴머노이드 로봇은 공장 및 창고 작업을 목표로 합니다.
인간형 형태가 중요한 이유
- 인간 거주 환경에서 별도의 수정 없이 작동합니다.
- 인간의 도구와 인터페이스를 사용합니다.
- 사람이 원격으로 조작할 수 있습니다.
- 사람들이 사회적으로 교류하기가 더 쉽습니다.
- 이족 보행 및 조작 연구 플랫폼.
인간형 로봇은 만들기 어렵습니다. 두 발로 균형을 잡는 것은 복잡하고, 사람처럼 정교한 손을 가진 로봇은 드뭅니다. 또한, 한 교대 근무 시간 내내 작동할 수 있는 전력 시스템은 무겁습니다. 하지만 이러한 어려움에도 불구하고 로봇은 뛰어난 유연성을 제공합니다. 인간형 로봇은 공간을 재설계할 필요 없이 오늘날에는 창고에서, 내일은 병원에서 일할 수 있습니다. 사다리를 오르고, 지게차를 운전하고, 빨래를 개는 등 다양한 작업을 수행할 수 있습니다. 물론 아직 모든 문제가 해결된 것은 아닙니다. 하지만 개발 속도는 빨라지고 있으며, 인간의 모습을 한 다목적 로봇이라는 꿈은 그 어느 때보다 현실에 가까워지고 있습니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment