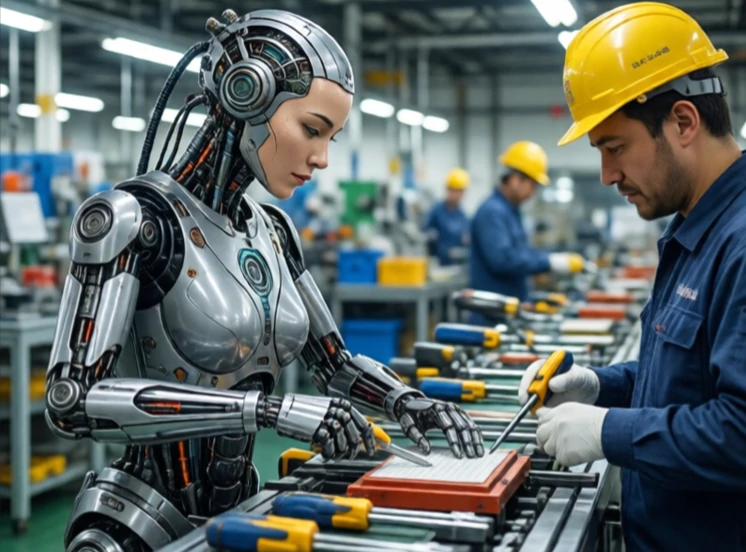
एक ह्यूमनॉइड रोबोट को मानव शरीर के समान बनाया जाता है। दो हाथ, दो पैर, धड़ और सिर। यह आकार केवल दिखावे के लिए नहीं है। यह रोबोट को औजारों का उपयोग करने और मनुष्यों के लिए बने स्थानों में घूमने-फिरने में सक्षम बनाता है। सीढ़ियाँ, दरवाज़े के हैंडल और कार की सीटें, सभी मानव शरीर के अनुपात को ध्यान में रखकर डिज़ाइन की जाती हैं।
इस क्षेत्र का लंबा इतिहास है। 1973 में निर्मित वाबोट-1 पहला पूर्ण आकार का मानवाकार यंत्र था। होंडा का एएसआईएमओ, जिसे 2000 में प्रस्तुत किया गया था, चल सकता था, सीढ़ियाँ चढ़ सकता था और गेंद को किक मार सकता था। बोस्टन डायनेमिक्स का एटलस बैकफ्लिप और पार्कौर जैसी करतबों के साथ गतिशील गतिविधियों को और आगे ले जाता है। टेस्ला का ऑप्टिमस और फिगर का मानवाकार यंत्र कारखाने और गोदामों में काम करने के लिए बनाया गया है।
मानवरूप क्यों मायने रखता है
- यह बिना किसी बदलाव के मानव निर्मित वातावरण में काम करता है।
- यह मानवीय उपकरणों और इंटरफेस का उपयोग करता है।
- इसे किसी मनुष्य द्वारा दूर से संचालित किया जा सकता है।
- लोगों के लिए सामाजिक रूप से बातचीत करना आसान हो जाता है।
- द्विपद गति और हेरफेर के लिए अनुसंधान मंच।
मानवरूपी रोबोट बनाना कठिन है। दो पैरों पर संतुलन बनाए रखना जटिल है। मानव जैसी निपुणता वाले हाथ दुर्लभ हैं। पूरे कार्य-कार्यकाल तक चलने वाले विद्युत तंत्र भारी होते हैं। इसका लाभ लचीलापन है। एक मानवरूपी रोबोट आज गोदाम में और कल अस्पताल में बिना जगह बदले काम कर सकता है। यह सीढ़ी चढ़ सकता है, फोर्कलिफ्ट चला सकता है या कपड़े तह कर सकता है। इनमें से कोई भी समस्या अभी तक हल नहीं हुई है। लेकिन प्रगति की गति तेज हो गई है, और मानव-आकार के एक बहुउद्देशीय रोबोट का सपना पहले से कहीं अधिक साकार होने के करीब है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment