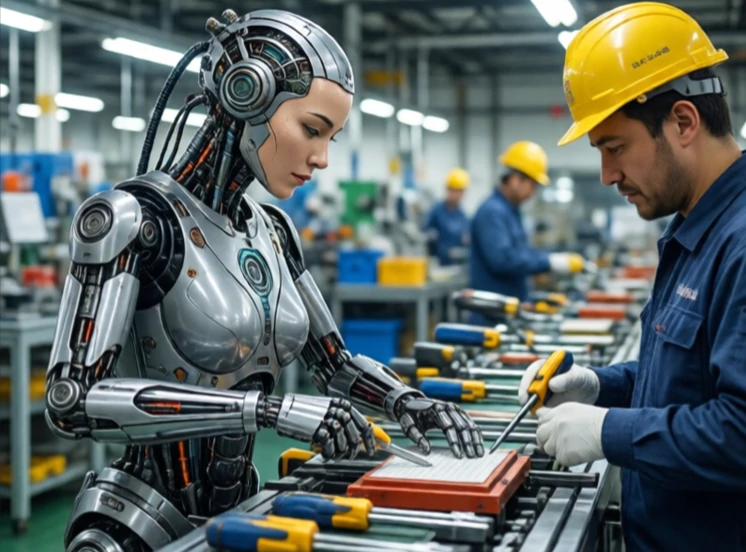
Een humanoïde robot is ontworpen om op het menselijk lichaam te lijken. Twee armen, twee benen, een romp en een hoofd. De vorm is geen ijdelheid. Het stelt de robot in staat om gereedschap te gebruiken en zich te bewegen in ruimtes die voor mensen zijn gebouwd. Trappen, deurklinken en autostoelen zijn allemaal ontworpen met menselijke proporties in gedachten.
Het vakgebied kent een lange geschiedenis. Wabot-1, gebouwd in 1973, was de eerste humanoïde robot op ware grootte. Honda's ASIMO, onthuld in 2000, kon lopen, trappen beklimmen en een bal trappen. Boston Dynamics' Atlas tilt dynamische beweging naar een hoger niveau met salto's en parkour. Tesla's Optimus en Figure's humanoïde robots zijn gericht op werk in fabrieken en magazijnen.
Waarom de humanoïde vorm ertoe doet
- Werkt zonder aanpassingen in menselijke omgevingen.
- Maakt gebruik van menselijke hulpmiddelen en interfaces.
- Kan op afstand door een mens worden bediend.
- Het maakt het voor mensen makkelijker om sociaal met elkaar in contact te komen.
- Onderzoeksplatform voor tweevoetige voortbeweging en manipulatie.
Het bouwen van humanoïde robots is lastig. Het evenwicht bewaren op twee benen is complex. Handen met menselijke behendigheid zijn zeldzaam. Energiesystemen die een volledige werkdag meegaan, zijn zwaar. De beloning is flexibiliteit. Een humanoïde robot zou vandaag in een magazijn kunnen werken en morgen in een ziekenhuis, zonder dat de ruimte opnieuw hoeft te worden ingericht. Hij zou een ladder kunnen beklimmen, een heftruck besturen of de was opvouwen. Geen van deze problemen is nog opgelost. Maar de vooruitgang gaat razendsnel en de droom van een universele robot in een mensvormig lichaam is dichterbij dan ooit.
Comments
No comments yet. Be the first to share a thought.
Leave a comment