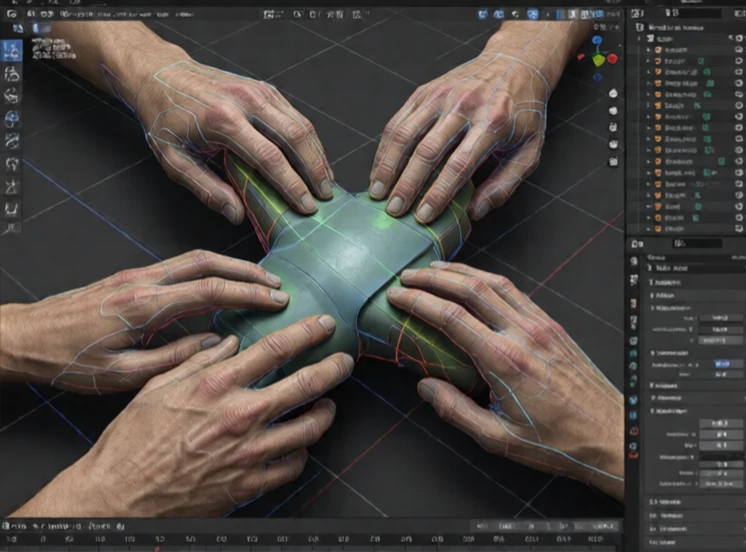
抓取规划是指机器人决定抓取物体的位置和方式的过程。它会考虑物体的形状、重量、表面摩擦力以及任务内容。例如,适合提起箱子的抓取方式可能不适用于插入销钉。规划器会选择合适的接触点和手指位置,以保持物体的稳定性。
早期的抓握规划采用几何规则:找到平行面,将手指放在上面。这种方法对简单形状有效,但对复杂物体则失效。现代规划器则利用机器学习和仿真技术。它们生成数千个候选抓握方案,在物理模拟环境中进行测试,并选择成功概率最高的方案。有些系统还会从人类的演示中学习。
掌握规划需要考虑哪些因素
- 物体几何形状和质心。
- 手指与物体之间的摩擦。
- 夹爪运动学和力限制。
- 任务要求:提起、插入、倾倒、交付。
- 物体周围的障碍物。
抓取之所以困难,是因为现实世界充满不确定性。物体可能比预想的更重,表面可能很滑,手指也可能打滑。良好的抓取规划包括力控制和触觉反馈,以便在接触后进行调整。它还考虑到了失败的情况:如果物体滑落,机器人会重新抓取。在仓库中,抓取规划使机器人能够抓取数百万种不同的物品,而无需逐一进行训练。在家庭中,它使机器人能够装载洗碗机。它是通往真正实用通用机器人道路上的关键瓶颈之一。
Comments (2)
Leave a comment