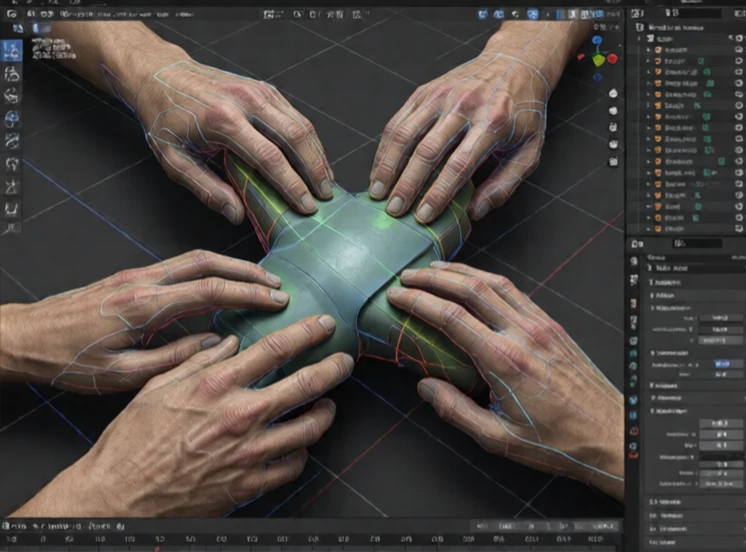
Ο σχεδιασμός σύλληψης είναι ο τρόπος με τον οποίο ένα ρομπότ αποφασίζει πού και πώς θα πιάσει ένα αντικείμενο. Λαμβάνει υπόψη το σχήμα, το βάρος, την τριβή της επιφάνειας του αντικειμένου και την εργασία που εκτελείται. Μια λαβή που λειτουργεί για την ανύψωση ενός κουτιού μπορεί να αποτύχει για την εισαγωγή ενός πασσάλου. Ο σχεδιασμός επιλέγει σημεία επαφής και θέσεις δακτύλων που διατηρούν το αντικείμενο σταθερό.
Ο πρώιμος σχεδιασμός λαβής χρησιμοποιούσε γεωμετρικούς κανόνες. Βρείτε παράλληλες επιφάνειες, τοποθετήστε τα δάχτυλά σας εκεί. Αυτό λειτουργεί για απλά σχήματα αλλά αποτυγχάνει σε σύνθετα αντικείμενα. Οι σύγχρονοι σχεδιαστές χρησιμοποιούν μηχανική μάθηση και προσομοίωση. Δημιουργούν χιλιάδες υποψήφιες λαβές, τις δοκιμάζουν σε προσομοίωση φυσικής και επιλέγουν αυτήν με την υψηλότερη πιθανότητα επιτυχίας. Ορισμένα συστήματα μαθαίνουν από ανθρώπινες επιδείξεις.
Τι λαμβάνει υπόψη ο σχεδιασμός με βάση την κατανόηση
- Γεωμετρία αντικειμένων και κέντρο μάζας.
- Τριβή μεταξύ των δακτύλων και του αντικειμένου.
- Κινηματική αρπάγης και όρια δύναμης.
- Απαιτήσεις εργασίας: ανύψωση, εισαγωγή, έκχυση, παράδοση.
- Εμπόδια γύρω από το αντικείμενο.
Το πιάσιμο είναι δύσκολο επειδή ο πραγματικός κόσμος είναι αβέβαιος. Το αντικείμενο μπορεί να είναι βαρύτερο από το αναμενόμενο. Η επιφάνεια μπορεί να είναι ολισθηρή. Τα δάχτυλα μπορεί να γλιστρήσουν. Ο καλός σχεδιασμός σύλληψης περιλαμβάνει έλεγχο δύναμης και απτική ανάδραση για προσαρμογή μετά την επαφή. Σχεδιάζει επίσης για αποτυχία: εάν το αντικείμενο γλιστρήσει, το ρομπότ ξαναπιάνει. Στις αποθήκες, ο σχεδιασμός σύλληψης επιτρέπει στα ρομπότ να επιλέγουν εκατομμύρια διαφορετικά αντικείμενα χωρίς να διδάσκουν το καθένα. Στα σπίτια, επιτρέπει στα ρομπότ να γεμίζουν ένα πλυντήριο πιάτων. Είναι ένα από τα βασικά σημεία συμφόρησης στην πορεία προς πραγματικά χρήσιμα ρομπότ γενικής χρήσης.
Comments (2)
Leave a comment