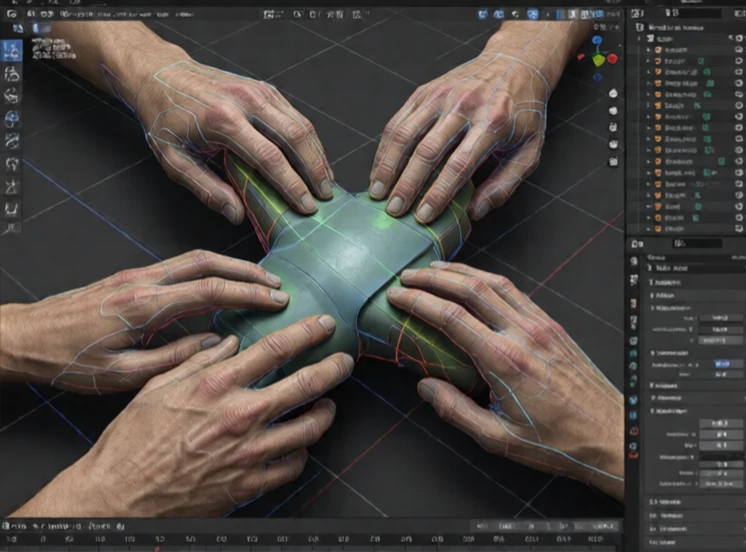
A megfogás tervezése során a robot eldönti, hogy hol és hogyan fogjon meg egy tárgyat. Figyelembe veszi a tárgy alakját, súlyát, felületi súrlódását és a feladatot. Egy doboz emelésére szolgáló megfogás nem biztos, hogy egy csap behelyezésekor működik. A tervező olyan érintkezési pontokat és ujjpozíciókat választ, amelyek stabilan tartják a tárgyat.
A korai megfogástervezés geometriai szabályokat használt. Párhuzamos felületek keresése, ujjak elhelyezése oda. Ez egyszerű alakzatoknál működik, de összetett tárgyaknál nem. A modern tervezők gépi tanulást és szimulációt alkalmaznak. Több ezer jelölt megfogást generálnak, fizikai szimulációban tesztelik őket, és kiválasztják azt, amelyiknek a legnagyobb a siker valószínűsége. Egyes rendszerek emberi bemutatókból tanulnak.
Mit vesz figyelembe a tervezés során?
- Tárgygeometria és tömegközéppont.
- Súrlódás az ujjak és a tárgy között.
- Megfogó kinematikája és erőhatárok.
- Feladatkövetelmények: emelés, behelyezés, öntés, átadás.
- Akadályok a tárgy körül.
A megfogás nehéz, mert a való világ bizonytalan. A tárgy nehezebb lehet a vártnál. A felület csúszós lehet. Az ujjak megcsúszhatnak. A jó megfogástervezés magában foglalja az erőszabályozást és a tapintási visszajelzést az érintkezés utáni beállításhoz. A meghibásodásra is felkészül: ha a tárgy megcsúszik, a robot újra megfogja. Raktárakban a megfogástervezés lehetővé teszi a robotok számára, hogy több millió különböző tárgyat szedjenek fel anélkül, hogy mindegyiket megtanítanák. Otthonokban lehetővé teszi a robotok számára, hogy megpakoljanak egy mosogatógépet. Ez az egyik legfontosabb szűk keresztmetszet a valóban hasznos általános célú robotok felé vezető úton.
Comments (2)
Leave a comment