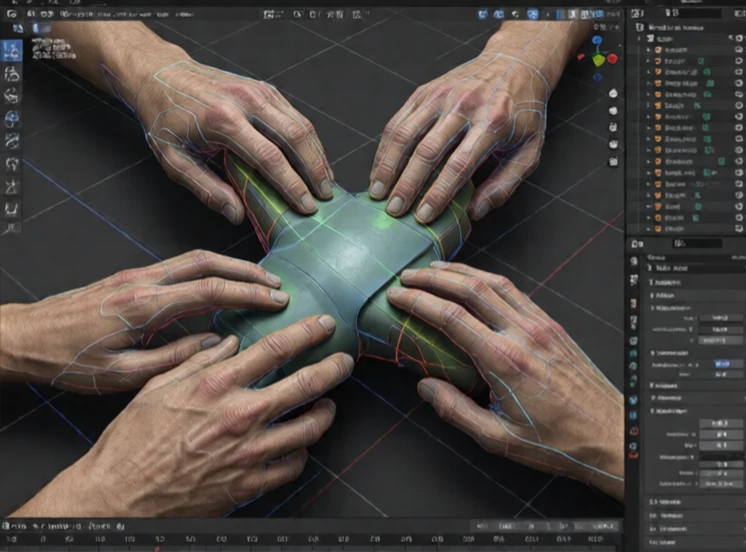
Gribeplanlægning er, hvordan en robot beslutter, hvor og hvordan den skal gribe fat i en genstand. Den tager hensyn til genstandens form, vægt, overfladefriktion og opgaven. En gribeanordning, der fungerer til at løfte en kasse, kan mislykkes, når man skal indsætte en pind. Planlæggeren vælger kontaktpunkter og fingerpositioner, der holder genstanden stabil.
Tidlig grebsplanlægning brugte geometriske regler. Find parallelle overflader, placer fingrene der. Det virker for simple former, men mislykkes på komplekse objekter. Moderne planlæggere bruger maskinlæring og simulering. De genererer tusindvis af mulige greb, tester dem i fysiksimulering og vælger den med den højeste sandsynlighed for succes. Nogle systemer lærer af menneskelige demonstrationer.
Hvad grebplanlægning tager højde for
- Objektgeometri og massemidtpunkt.
- Friktion mellem fingre og genstand.
- Griberens kinematik og kraftgrænser.
- Opgavekrav: løft, indsæt, hæld, aflever.
- Forhindringer omkring objektet.
Det er svært at gribe, fordi den virkelige verden er usikker. Objektet kan være tungere end forventet. Overfladen kan være glat. Fingrene kan glide. God gribeplanlægning inkluderer kraftkontrol og taktil feedback til at justere efter kontakt. Den planlægger også for fejl: hvis objektet glider, griber robotten igen. På lagerbygninger lader gribeplanlægning robotter plukke millioner af forskellige genstande uden at lære hver enkelt. I hjemmene lader den robotter fylde en opvaskemaskine. Det er en af de vigtigste flaskehalse på vejen til virkelig nyttige universalrobotter.
Comments (2)
Leave a comment