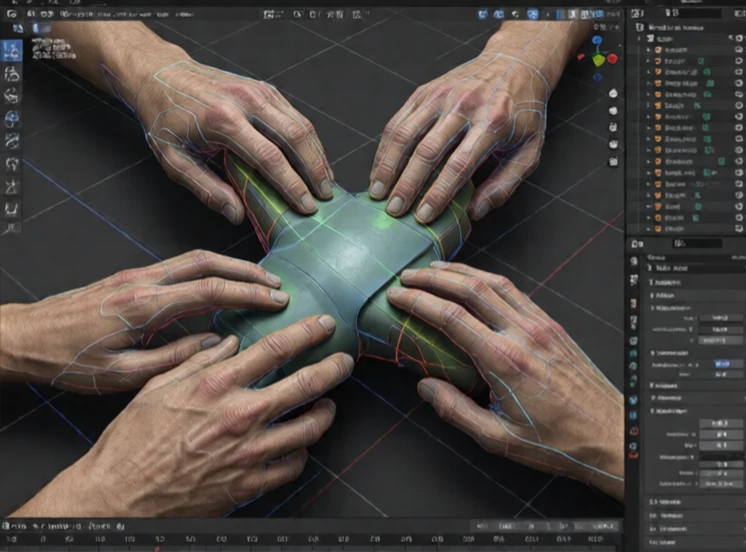
Die Greifplanung bestimmt, wo und wie ein Roboter ein Objekt greift. Dabei werden Form, Gewicht, Oberflächenreibung und die jeweilige Aufgabe berücksichtigt. Ein Greifvorgang, der zum Anheben einer Kiste geeignet ist, kann beim Einstecken eines Stifts versagen. Der Planer wählt Kontaktpunkte und Fingerpositionen, die das Objekt stabilisieren.
Frühe Greifplanungssysteme nutzten geometrische Regeln: Man suchte parallele Flächen und platzierte die Finger dort. Das funktionierte bei einfachen Formen, versagte aber bei komplexen Objekten. Moderne Planungssysteme verwenden maschinelles Lernen und Simulationen. Sie generieren Tausende von Greifmöglichkeiten, testen diese in physikalischen Simulationen und wählen diejenige mit der höchsten Erfolgswahrscheinlichkeit aus. Manche Systeme lernen durch menschliche Demonstrationen.
Was die Greifplanung berücksichtigt
- Objektgeometrie und Massenschwerpunkt.
- Reibung zwischen Fingern und Objekt.
- Greiferkinematik und Kraftgrenzen.
- Aufgabenanforderungen: anheben, einsetzen, einfüllen, übergeben.
- Hindernisse rund um das Objekt.
Das Greifen ist schwierig, weil die reale Welt unberechenbar ist. Das Objekt könnte schwerer sein als erwartet. Die Oberfläche könnte rutschig sein. Die Finger könnten abrutschen. Eine gute Greifplanung beinhaltet Kraftregelung und taktiles Feedback, um nach dem Kontakt nachzujustieren. Sie berücksichtigt auch mögliche Fehler: Rutscht das Objekt ab, greift der Roboter erneut zu. In Lagerhallen ermöglicht die Greifplanung Robotern, Millionen verschiedener Artikel zu greifen, ohne jeden einzelnen anlernen zu müssen. In Haushalten ermöglicht sie Robotern, den Geschirrspüler einzuräumen. Sie ist einer der wichtigsten Engpässe auf dem Weg zu wirklich nützlichen Allzweckrobotern.
Comments (2)
Leave a comment