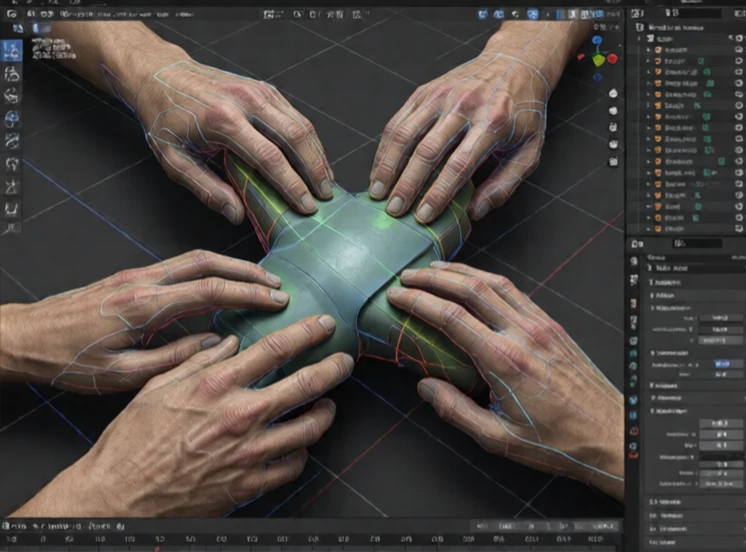
Planificarea prizei este modul în care un robot decide unde și cum să prindă un obiect. Aceasta ia în considerare forma obiectului, greutatea, frecarea de suprafață și sarcina. O priză care funcționează pentru ridicarea unei cutii ar putea eșua la introducerea unui cui. Planificatorul alege punctele de contact și pozițiile degetelor care mențin obiectul stabil.
Planificarea timpurie a prizei folosea reguli geometrice. Găsiți suprafețe paralele, plasați degetele acolo. Aceasta funcționează pentru forme simple, dar eșuează la obiecte complexe. Planificatorii moderni folosesc învățarea automată și simularea. Ei generează mii de prize candidate, le testează în simulări fizice și o aleg pe cea cu cea mai mare probabilitate de succes. Unele sisteme învață din demonstrațiile umane.
Ce ia în considerare planificarea înțelegerii
- Geometria obiectului și centrul de masă.
- Frecarea dintre degete și obiect.
- Cinematica prehensorului și limitele de forță.
- Cerințe ale sarcinii: ridicare, introducere, turnare, predare.
- Obstacole în jurul obiectului.
Prinderea obiectului este dificilă deoarece lumea reală este incertă. Obiectul ar putea fi mai greu decât se așteaptă. Suprafața ar putea fi alunecoasă. Degetele ar putea aluneca. O planificare bună a prinderii include controlul forței și feedback tactil pentru a se ajusta după contact. De asemenea, planifică pentru defecțiuni: dacă obiectul alunecă, robotul îl prinde din nou. În depozite, planificarea prinderii permite roboților să aleagă milioane de articole diferite fără a le învăța pe fiecare în parte. În locuințe, le permite roboților să încarce o mașină de spălat vase. Este unul dintre principalele blocaje în calea către roboți de uz general cu adevărat utili.
Comments (2)
Leave a comment