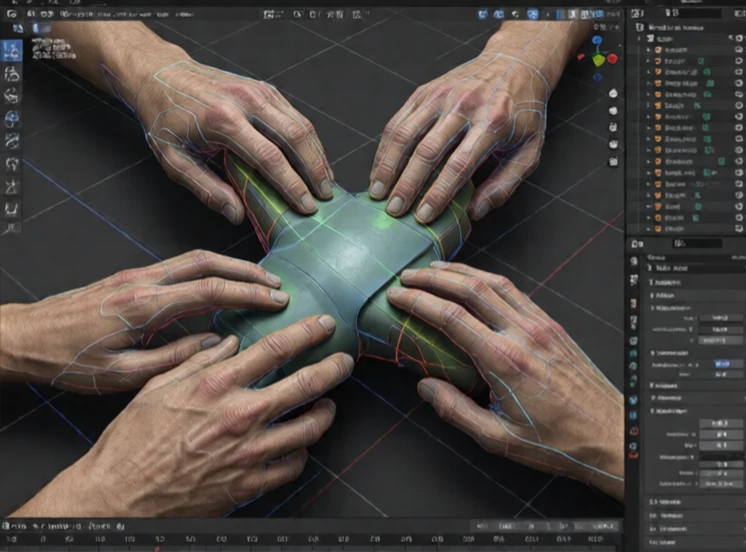
La planification de la préhension détermine comment un robot saisit un objet, et où et comment il le saisit. Elle prend en compte la forme, le poids, le frottement de surface et la tâche à accomplir. Une préhension efficace pour soulever une boîte peut s'avérer inefficace pour insérer une cheville. Le planificateur choisit les points de contact et la position des doigts afin de maintenir l'objet stable.
Les premiers systèmes de planification de la préhension reposaient sur des règles géométriques : repérer des surfaces parallèles et y placer les doigts. Cette méthode fonctionne pour les formes simples, mais échoue avec les objets complexes. Les systèmes modernes utilisent l’apprentissage automatique et la simulation. Ils génèrent des milliers de préhensions possibles, les testent par simulation physique et sélectionnent celle qui présente la plus forte probabilité de succès. Certains systèmes apprennent même à partir de démonstrations humaines.
Ce que la planification de la prise en compte
- Géométrie de l'objet et centre de masse.
- Friction entre les doigts et l'objet.
- Cinématique et limites de force de la pince.
- Exigences de la tâche : soulever, insérer, verser, remettre.
- Obstacles autour de l'objet.
La préhension est complexe car le monde réel est imprévisible. L'objet peut être plus lourd que prévu, la surface glissante, et les doigts peuvent glisser. Une bonne planification de la préhension repose sur le contrôle de la force et un retour tactile permettant d'ajuster la prise après le contact. Elle anticipe également les échecs : si l'objet glisse, le robot le saisit à nouveau. Dans les entrepôts, cette planification permet aux robots de manipuler des millions d'articles différents sans avoir à les programmer individuellement. Dans les foyers, elle leur permet de charger un lave-vaisselle. Elle représente l'un des principaux obstacles au développement de robots polyvalents véritablement utiles.
Comments (2)
Leave a comment