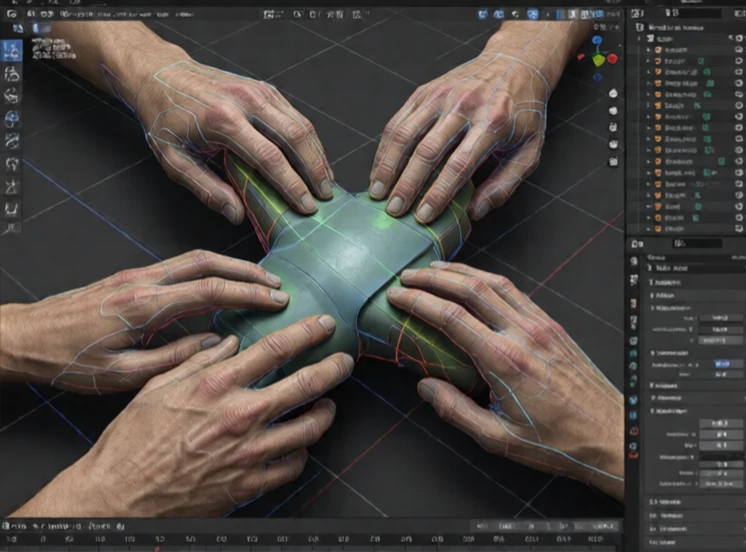
Планирование захвата — это процесс, с помощью которого робот решает, где и как захватить объект. При этом учитываются форма объекта, его вес, трение поверхности и задача. Захват, подходящий для подъема коробки, может оказаться неэффективным для вставки штифта. Планировщик выбирает точки контакта и положение пальцев, обеспечивающие устойчивость объекта.
Ранние методы планирования захвата основывались на геометрических правилах. Найти параллельные поверхности, расположить на них пальцы. Это работает для простых форм, но не подходит для сложных объектов. Современные специалисты используют машинное обучение и моделирование. Они генерируют тысячи вариантов захвата, тестируют их в физических симуляциях и выбирают тот, который имеет наибольшую вероятность успеха. Некоторые системы обучаются на примерах, демонстрируемых людьми.
Что учитывает планирование захвата
- Геометрия объекта и центр масс.
- Трение между пальцами и предметом.
- Кинематика захвата и пределы силы.
- Требования к заданию: поднять, вставить, налить, передать.
- Препятствия вокруг объекта.
Захват — сложная задача, потому что реальный мир непредсказуем. Объект может оказаться тяжелее, чем ожидалось. Поверхность может быть скользкой. Пальцы могут соскользнуть. Грамотное планирование захвата включает в себя контроль силы и тактильную обратную связь для корректировки после контакта. Оно также предусматривает возможность сбоя: если объект соскользнет, робот повторно захватит его. На складах планирование захвата позволяет роботам брать миллионы различных предметов, не обучая каждый из них. В домах оно позволяет роботам загружать посудомоечную машину. Это одно из ключевых препятствий на пути к созданию действительно полезных универсальных роботов.
Comments (2)
Leave a comment