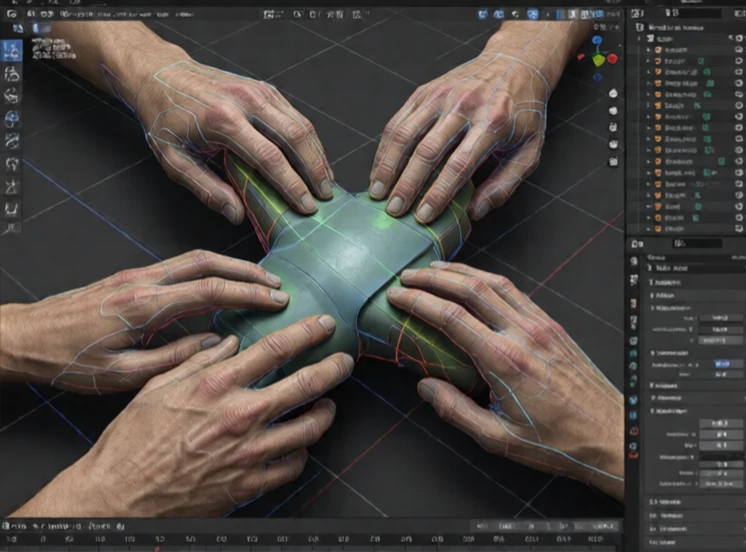
파지 계획은 로봇이 물체를 어디서 어떻게 잡을지 결정하는 과정입니다. 물체의 모양, 무게, 표면 마찰력, 그리고 수행해야 할 작업 등을 고려합니다. 예를 들어 상자를 들어 올리는 데 적합한 파지 방식이 못을 박는 작업에는 적합하지 않을 수 있습니다. 계획기는 물체를 안정적으로 유지할 수 있는 접촉점과 손가락 위치를 선택합니다.
초기 파지 계획은 기하학적 규칙을 사용했습니다. 평행한 면을 찾아 손가락을 놓는 방식이었죠. 이 방법은 단순한 도형에는 효과적이지만 복잡한 물체에는 적합하지 않습니다. 최신 계획 시스템은 머신 러닝과 시뮬레이션을 활용합니다. 수천 개의 후보 파지 방식을 생성하고 물리 시뮬레이션에서 테스트한 후 성공 확률이 가장 높은 방식을 선택합니다. 일부 시스템은 사람의 시연을 통해 학습하기도 합니다.
계획 수립 시 고려해야 할 사항은 무엇입니까?
- 물체의 기하학적 형태와 질량 중심.
- 손가락과 물체 사이의 마찰.
- 그리퍼의 운동학 및 힘 제한.
- 작업 요구 사항: 들어올리기, 넣기, 붓기, 건네주기.
- 물체 주변의 장애물.
물체를 잡는 것은 현실 세계가 불확실하기 때문에 어렵습니다. 물체가 예상보다 무거울 수도 있고, 표면이 미끄러울 수도 있으며, 로봇의 손가락이 미끄러질 수도 있습니다. 효과적인 잡기 계획에는 접촉 후 조정을 위한 힘 제어 및 촉각 피드백이 포함됩니다. 또한 실패에 대한 대비도 되어 있어, 물체가 미끄러지더라도 로봇이 다시 잡을 수 있도록 합니다. 창고에서는 잡기 계획 덕분에 로봇이 각각 학습시키지 않고도 수백만 개의 다양한 물품을 집어 올릴 수 있습니다. 가정에서는 로봇이 식기세척기에 그릇을 넣는 것도 가능합니다. 이는 진정으로 유용한 범용 로봇을 구현하는 데 있어 핵심적인 병목 현상 중 하나입니다.
Comments (2)
Leave a comment