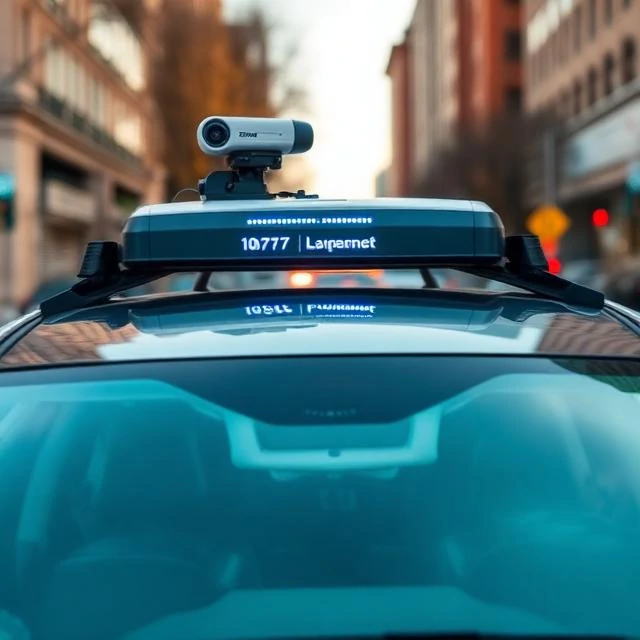
Een zelfrijdende auto detecteert zijn omgeving en rijdt zonder menselijke tussenkomst. Hij gebruikt camera's, radar, lidar en ultrasone sensoren om een beeld te vormen van de wereld eromheen. Software plant vervolgens een route, neemt beslissingen en regelt de besturing, acceleratie en remmen. Het doel is een voertuig dat nooit moe, afgeleid of dronken wordt.
Autonomie is geen binair concept. De SAE definieert zes niveaus. Niveau 0 betekent geen automatisering. Niveau 1 en 2 ondersteunen de bestuurder. Niveau 3 laat de auto onder beperkte omstandigheden zelfstandig rijden, met een mens die klaarstaat om het over te nemen. Niveau 4 verzorgt het grootste deel van het rijden zonder menselijke tussenkomst, maar kan wel geografisch beperkt zijn. Niveau 5 betekent volledig autonoom rijden overal, maar dat niveau bestaat nog niet.
Waymo exploiteert robotaxi's van niveau 4 in Phoenix, San Francisco en Los Angeles. Cruise bood een vergelijkbare dienst aan in San Francisco, maar veiligheidsincidenten dwongen tot een tijdelijke stopzetting. Tesla verkoopt een systeem van niveau 2 genaamd Full Self-Driving, dat in werkelijkheid geen volledig zelfrijdend systeem is. De kloof tussen marketing en realiteit heeft geleid tot verwarring en in sommige gevallen tot ongelukken.
De technische uitdagingen zijn enorm. Sneeuw, regen en wegwerkzaamheden verstoren de sensoren. Voetgangers gedragen zich onvoorspelbaar. De grensgevallen zijn eindeloos. De juridische en ethische vragen zijn al even complex. Wie beslist wat er gebeurt als een ongeluk onvermijdelijk is? Het antwoord daarop wordt nog steeds geschreven.
Comments (3)
Leave a comment