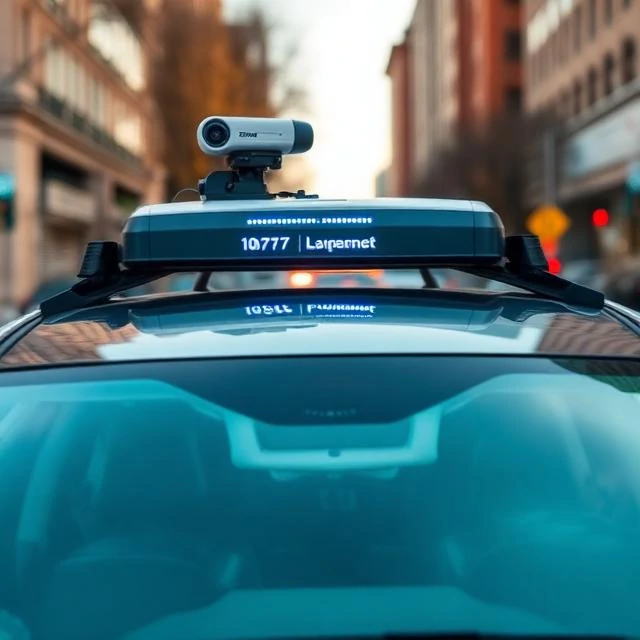
Mobil otonom merasakan lingkungannya dan mengemudi tanpa campur tangan manusia. Mobil ini menggunakan kamera, radar, lidar, dan sensor ultrasonik untuk membangun gambaran dunia di sekitarnya. Perangkat lunak kemudian merencanakan jalur, membuat keputusan, dan mengontrol kemudi, akselerasi, dan pengereman. Tujuannya adalah kendaraan yang tidak pernah lelah, terganggu, atau mabuk.
Otonomi bukanlah sesuatu yang biner. SAE mendefinisikan enam tingkatan. Tingkat 0 adalah tanpa otomatisasi. Tingkat 1 dan 2 membantu pengemudi. Tingkat 3 memungkinkan mobil untuk mengemudi sendiri dalam kondisi terbatas, dengan manusia siap mengambil alih. Tingkat 4 menangani sebagian besar pengemudian tanpa campur tangan manusia, tetapi mungkin dibatasi oleh wilayah geografis. Tingkat 5 adalah otonom sepenuhnya di mana pun, dan tingkat ini belum ada.
Waymo mengoperasikan taksi robot Level 4 di Phoenix, San Francisco, dan Los Angeles. Cruise menjalankan layanan serupa di San Francisco sebelum insiden keselamatan memaksa penghentian sementara. Tesla menjual sistem Level 2 yang disebut Full Self-Driving, yang sebenarnya bukanlah sistem mengemudi otomatis sepenuhnya. Kesenjangan antara pemasaran dan realitas telah menyebabkan kebingungan dan, dalam beberapa kasus, kecelakaan.
Tantangan teknisnya sangat besar. Salju, hujan, dan konstruksi mengacaukan sensor. Pejalan kaki berperilaku tidak terduga. Kasus-kasus ekstrem tidak ada habisnya. Pertanyaan hukum dan etika sama sulitnya. Ketika kecelakaan tidak dapat dihindari, siapa yang memutuskan apa yang terjadi? Jawabannya masih terus ditulis.
Comments (3)
Leave a comment