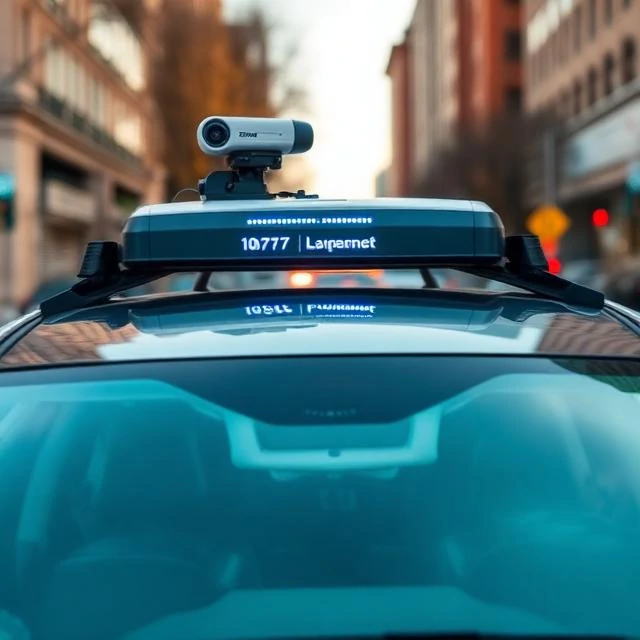
Egy önvezető autó érzékeli a környezetét, és emberi beavatkozás nélkül vezet. Kamerák, radar, lidar és ultrahangos érzékelők segítségével képet alkot a körülötte lévő világról. A szoftver ezután megtervezi az útvonalat, döntéseket hoz, és vezérli a kormányzást, a gyorsulást és a fékezést. A cél egy olyan jármű létrehozása, amely soha nem fárad el, nem vonja el a figyelmét, és nem is részeg.
Az autonómia nem bináris. Az SAE hat szintet határoz meg. A 0. szint az automatizálás hiányát jelenti. Az 1. és 2. szint a vezetőt segíti. A 3. szint lehetővé teszi, hogy az autó korlátozott körülmények között magától vezessen, egy ember készen áll az átvételre. A 4. szint a vezetés nagy részét emberi beavatkozás nélkül kezeli, de geofencinggel is ellátható. Az 5. szint mindenhol teljesen autonóm, és ilyen még nem létezik.
A Waymo 4-es szintű robotaxikat üzemeltet Phoenixben, San Franciscóban és Los Angelesben. A Cruise hasonló szolgáltatást üzemeltetett San Franciscóban, mielőtt a biztonsági incidensek miatt szüneteltetni kellett volna a szolgáltatást. A Tesla egy 2-es szintű rendszert árul, az úgynevezett Teljesen Önvezető rendszert, ami valójában nem teljesen önvezető. A marketing és a valóság közötti szakadék zavart, és egyes esetekben baleseteket is okozott.
A technikai kihívások óriásiak. A hó, az eső és az építkezések összezavarják az érzékelőket. A gyalogosok kiszámíthatatlanul viselkednek. A szélsőséges esetek száma végtelen. A jogi és etikai kérdések ugyanilyen nehezek. Amikor egy baleset elkerülhetetlen, ki dönti el, mi történik? A válasz még mindig írás alatt áll.
Comments (3)
Leave a comment