闭环控制利用反馈来保持系统运行在目标范围内。控制器测量输出,将其与期望值进行比较,并调整输入以减少误差。这是一个指令与结果之间持续交互的过程。
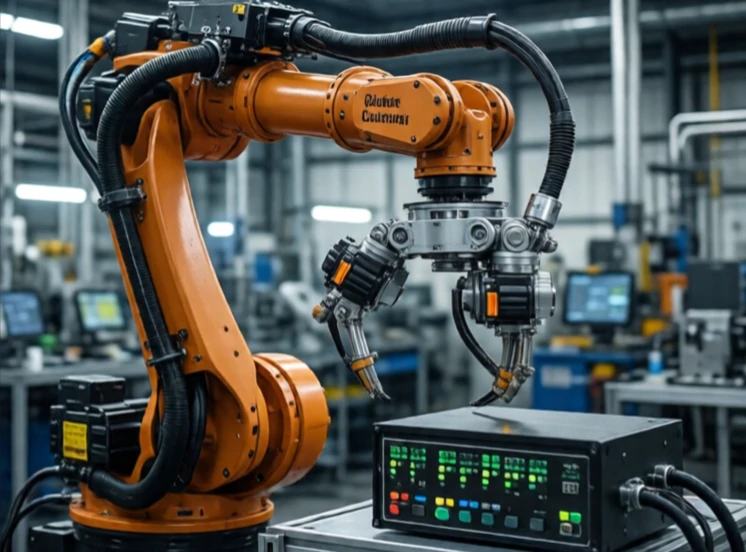
恒温器就是一个典型的例子。它测量室温,将其与设定值进行比较,然后打开或关闭加热器。机械臂的原理也类似:编码器测量关节角度,控制器将其与指令角度进行比较,然后电机进行调整。如果没有反馈,系统就会以开环方式运行,从而产生漂移。
闭环控制中的关键术语
- 设定值:期望值。
- 误差:设定值与实际值之间的差异。
- 反馈:测量输出。
- 控制器:计算校正值的算法。
- 执行器:施加校正的装置。
PID 控制是主力军。比例控制响应当前误差,积分控制修正累积误差,微分控制预测未来误差。调整这三个增益既是一门艺术,也是一门科学。增益过大,系统会发生振荡;增益过小,系统响应会迟缓。现代机器人使用更先进的方法,例如模型预测控制,但基本思路相同:测量、比较、修正、重复。这就像一台机器只能听天由命,而另一台机器却能准确预测当前状况。
Comments
No comments yet. Be the first to share a thought.
Leave a comment