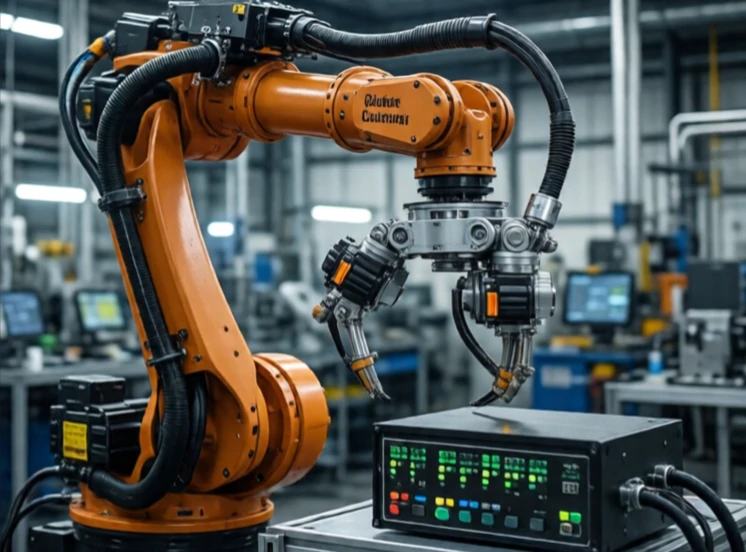
폐루프 제어는 피드백을 이용하여 시스템이 목표를 유지하도록 합니다. 제어기는 출력을 측정하고, 이를 목표값과 비교하여 입력을 조정함으로써 오차를 줄입니다. 이는 명령과 결과 사이의 지속적인 상호작용입니다.
온도 조절 장치가 대표적인 예입니다. 실내 온도를 측정하고 설정값과 비교하여 히터를 켜거나 끕니다. 로봇 팔도 같은 원리를 사용합니다. 엔코더가 관절 각도를 측정하고, 컨트롤러가 이를 명령된 각도와 비교하여 모터를 조정합니다. 피드백이 없으면 시스템은 개방 루프 방식으로 작동하여 오차가 발생합니다.
폐루프 제어의 주요 용어
- 설정값: 원하는 값.
- 오류: 설정값과 실제값의 차이.
- 피드백: 측정된 출력값.
- 컨트롤러: 보정값을 계산하는 알고리즘.
- 액추에이터: 보정을 적용하는 장치.
PID 제어는 로봇 공학의 핵심입니다. 비례 제어는 현재의 오차에 반응하고, 적분 제어는 누적된 오차를 수정하며, 미분 제어는 미래의 오차를 예측합니다. 이 세 가지 게인을 조정하는 것은 예술적인 감각과 과학적인 지식이 결합된 작업입니다. 게인이 너무 크면 시스템이 진동하고, 너무 작으면 반응이 느려집니다. 최신 로봇 공학은 모델 예측 제어와 같은 더욱 발전된 방식을 사용하지만, 기본적인 원리는 동일합니다. 측정하고, 비교하고, 수정하고, 반복하는 것입니다. 이는 그저 최선을 바라는 기계와 현재 상황을 정확히 파악하는 기계의 차이를 만들어냅니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment