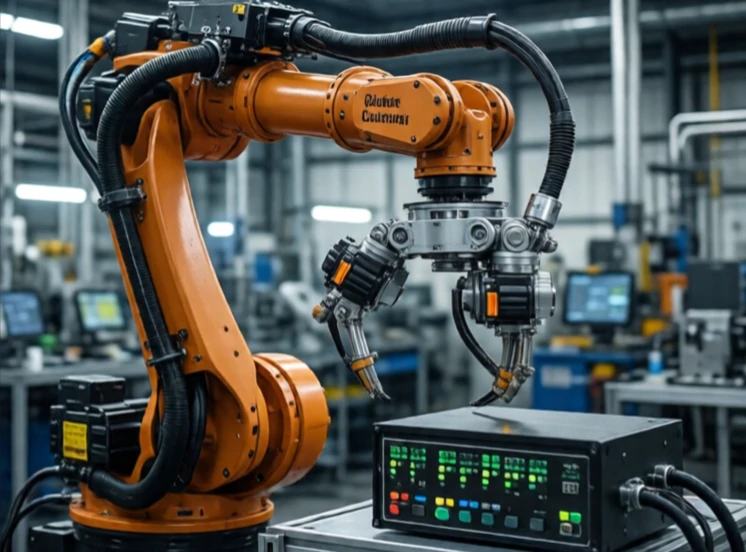
El control de lazo cerrado utiliza la retroalimentación para mantener el sistema en el objetivo. El controlador mide la salida, la compara con el valor deseado y ajusta la entrada para reducir el error. Se trata de una comunicación continua entre la orden y el resultado.
El termostato es el ejemplo clásico. Mide la temperatura ambiente, la compara con el valor programado y enciende o apaga la calefacción. Un brazo robótico utiliza la misma lógica: un codificador mide el ángulo de la articulación, el controlador lo compara con el ángulo ordenado y el motor se ajusta. Sin retroalimentación, el sistema funciona en bucle abierto y sufre desviaciones.
Términos clave en el control de bucle cerrado
- Punto de ajuste: el valor deseado.
- Error: la diferencia entre el valor de consigna y el valor real.
- Retroalimentación: el resultado medido.
- Controlador: el algoritmo que calcula la corrección.
- Actuador: el dispositivo que aplica la corrección.
El control PID es fundamental. La acción proporcional responde al error actual. La acción integral corrige el error acumulado. La acción derivativa anticipa el error futuro. Ajustar las tres ganancias es una combinación de arte y ciencia. Una ganancia excesiva provoca oscilaciones en el sistema. Una ganancia insuficiente produce una respuesta lenta. Los robots modernos utilizan métodos más avanzados, como el control predictivo basado en modelos, pero la idea fundamental es la misma: medir, comparar, corregir y repetir. Es la diferencia entre una máquina que espera lo mejor y una que sabe lo que está sucediendo.
Comments
No comments yet. Be the first to share a thought.
Leave a comment