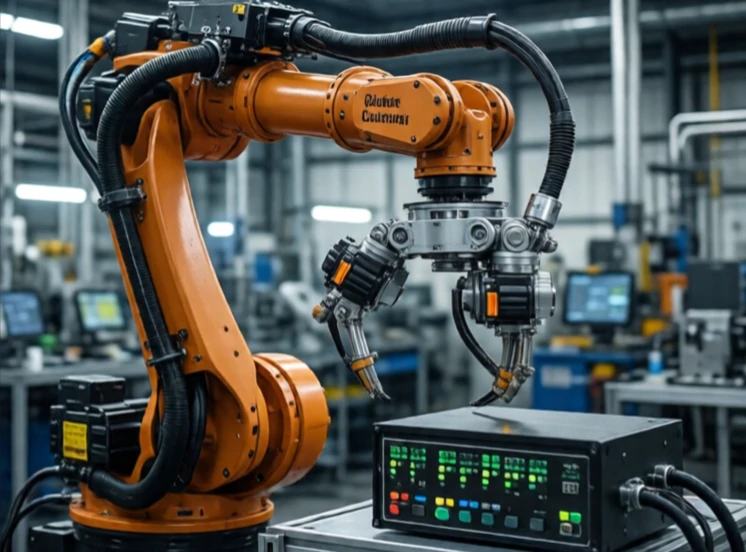
La régulation en boucle fermée utilise la rétroaction pour maintenir un système sur la cible. Le contrôleur mesure la sortie, la compare à la valeur souhaitée et ajuste l'entrée pour réduire l'erreur. Il s'agit d'un dialogue continu entre la commande et le résultat.
Le thermostat en est l'exemple classique. Il mesure la température ambiante, la compare à la température de consigne et active ou désactive le chauffage. Un bras robotisé utilise la même logique : un codeur mesure l'angle de l'articulation, le contrôleur le compare à l'angle demandé et le moteur s'ajuste. Sans rétroaction, le système fonctionne en boucle ouverte et dérive.
Termes clés du contrôle en boucle fermée
- Consigne : la valeur souhaitée.
- Erreur : différence entre la consigne et la valeur réelle.
- Retour d'information : la sortie mesurée.
- Contrôleur : l’algorithme qui calcule la correction.
- Actionneur : le dispositif qui applique la correction.
La régulation PID est essentielle. L'action proportionnelle corrige l'erreur instantanée, l'action intégrale corrige l'erreur cumulée et l'action dérivée anticipe l'erreur future. Le réglage précis de ces trois gains relève autant de l'art que de la science. Un gain trop élevé provoque des oscillations du système, tandis qu'un gain trop faible entraîne une réponse lente. Les robots modernes utilisent des méthodes plus avancées, comme la commande prédictive, mais le principe fondamental reste le même : mesurer, comparer, corriger, et recommencer. C'est ce qui distingue une machine qui espère le meilleur d'une machine qui sait ce qui se passe.
Comments
No comments yet. Be the first to share a thought.
Leave a comment