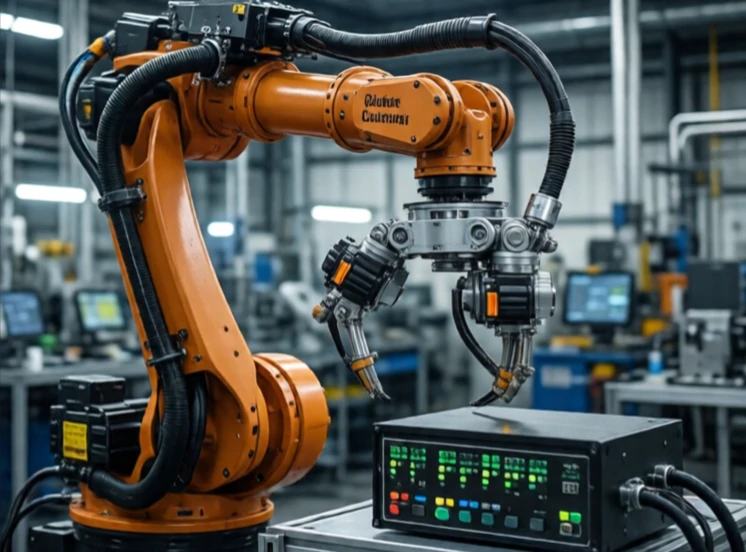
Gesloten-lusregeling maakt gebruik van feedback om een systeem op koers te houden. De regelaar meet de uitvoer, vergelijkt deze met de gewenste waarde en past de invoer aan om de fout te verminderen. Het is een continue dialoog tussen opdracht en resultaat.
De thermostaat is het klassieke voorbeeld. Deze meet de kamertemperatuur, vergelijkt deze met de ingestelde waarde en schakelt de verwarming in of uit. Een robotarm gebruikt dezelfde logica: een encoder meet de gewrichtshoek, de controller vergelijkt deze met de gewenste hoek en de motor past zich aan. Zonder feedback werkt het systeem in open-lusmodus en raakt het uit balans.
Kernbegrippen in gesloten-lusregeling
- Instelwaarde: de gewenste waarde.
- Fout: het verschil tussen de ingestelde waarde en de werkelijke waarde.
- Feedback: de gemeten output.
- Controller: het algoritme dat de correctie berekent.
- Actuator: het apparaat dat de correctie toepast.
PID-regeling is de ruggengraat van de besturing. Proportionele actie reageert op de huidige fout. Integrale actie corrigeert de opgebouwde fout. Differentiële actie anticipeert op toekomstige fouten. Het afstellen van de drie versterkingsfactoren is deels kunst, deels wetenschap. Te veel versterking en het systeem oscilleert. Te weinig en het reageert traag. Moderne robots gebruiken geavanceerdere methoden zoals modelvoorspellende besturing, maar het fundamentele idee is hetzelfde: meten, vergelijken, corrigeren, herhalen. Het is het verschil tussen een machine die hoopt op het beste en een machine die weet wat er gebeurt.
Comments
No comments yet. Be the first to share a thought.
Leave a comment