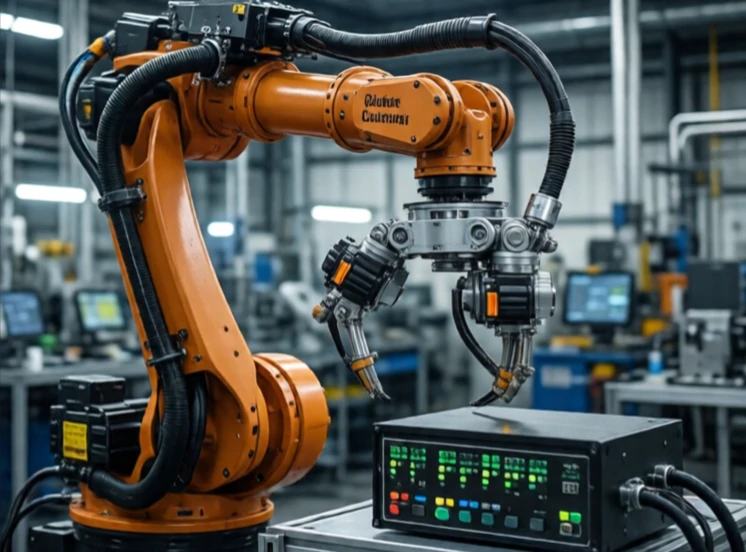
Řízení s uzavřenou smyčkou využívá zpětnou vazbu k udržení systému v cílovém bodě. Regulátor měří výstup, porovnává ho s požadovanou hodnotou a upravuje vstup tak, aby se snížila chyba. Jedná se o nepřetržitou komunikaci mezi povelem a výsledkem.
Termostat je klasickým příkladem. Měří pokojovou teplotu, porovnává ji s nastavenou hodnotou a zapíná nebo vypíná topení. Robotické rameno používá stejnou logiku: enkodér měří úhel kloubu, řídicí jednotka jej porovnává s nastaveným úhlem a motor se nastavuje. Bez zpětné vazby systém běží v otevřené smyčce a driftuje.
Klíčové pojmy v řízení s uzavřenou smyčkou
- Požadovaná hodnota: požadovaná hodnota.
- Chyba: rozdíl mezi požadovanou a skutečnou hodnotou.
- Zpětná vazba: naměřený výstup.
- Řadič: algoritmus, který vypočítává korekci.
- Aktuátor: zařízení, které provádí korekci.
PID regulace je tahoun. Proporcionální akce reaguje na aktuální chybu. Integrační akce koriguje nahromaděnou chybu. Derivační akce předvídá budoucí chyby. Ladění tří zesílení je zčásti umění, zčásti věda. Příliš velké zesílení a systém osciluje. Příliš malé a reaguje pomalu. Moderní roboty používají pokročilejší metody, jako je modelové prediktivní řízení, ale základní myšlenka je stejná: měřit, porovnávat, korigovat, opakovat. To je rozdíl mezi strojem, který doufá v to nejlepší, a strojem, který ví, co se děje.
Comments
No comments yet. Be the first to share a thought.
Leave a comment