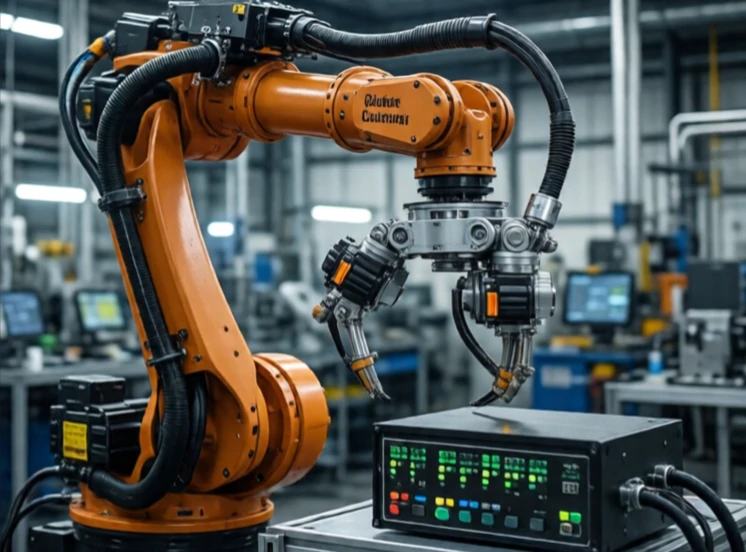
Управление с обратной связью использует обратную связь для поддержания системы в заданном положении. Контроллер измеряет выходной сигнал, сравнивает его с желаемым значением и корректирует входной сигнал для уменьшения ошибки. Это непрерывный процесс взаимодействия между командой и результатом.
Классический пример — термостат. Он измеряет температуру в помещении, сравнивает её с заданным значением и включает или выключает обогреватель. Роботизированная рука использует ту же логику: энкодер измеряет угол сочленения, контроллер сравнивает его с заданным углом, и двигатель регулирует положение. Без обратной связи система работает в разомкнутом контуре и подвержена дрейфу.
Ключевые термины в управлении с обратной связью
- Заданное значение: желаемое значение.
- Ошибка: разница между заданным значением и фактическим значением.
- Обратная связь: измеренный выходной сигнал.
- Контроллер: алгоритм, вычисляющий коррекцию.
- Исполнительный механизм: устройство, которое обеспечивает коррекцию.
ПИД-регулирование — это основная рабочая лошадка. Пропорциональное управление реагирует на текущую ошибку. Интегральное управление корректирует накопленную ошибку. Дифференциальное управление предвидит будущую ошибку. Настройка этих трех коэффициентов — отчасти искусство, отчасти наука. Слишком большой коэффициент усиления — и система начинает колебаться. Слишком маленький — и она реагирует вяло. Современные роботы используют более совершенные методы, такие как модель прогнозирующего управления, но основная идея остается той же: измерить, сравнить, скорректировать, повторить. Это разница между машиной, которая надеется на лучшее, и машиной, которая знает, что происходит.
Comments
No comments yet. Be the first to share a thought.
Leave a comment