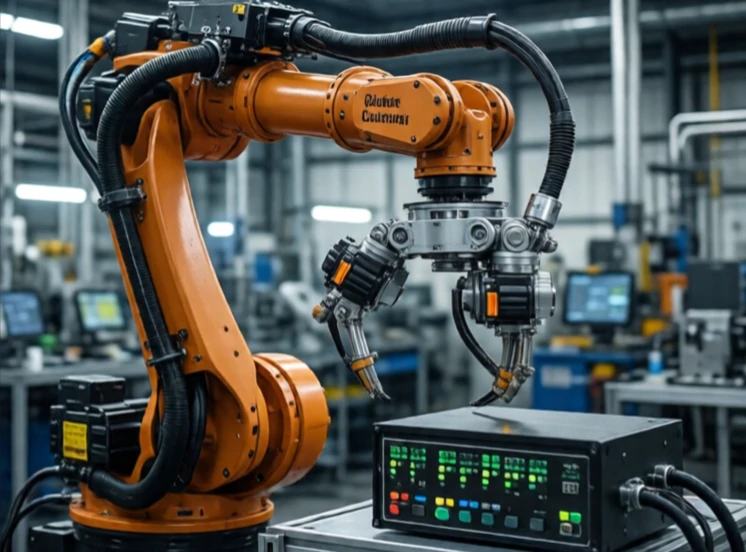
Sterowanie w pętli zamkniętej wykorzystuje sprzężenie zwrotne, aby utrzymać system na docelowym poziomie. Kontroler mierzy sygnał wyjściowy, porównuje go z wartością zadaną i dostosowuje sygnał wejściowy, aby zminimalizować błąd. Jest to ciągła komunikacja między poleceniem a wynikiem.
Klasycznym przykładem jest termostat. Mierzy temperaturę w pomieszczeniu, porównuje ją z nastawą i włącza lub wyłącza ogrzewanie. Ramię robota działa na tej samej zasadzie: enkoder mierzy kąt nachylenia przegubu, sterownik porównuje go z zadanym kątem, a silnik reguluje. Bez sprzężenia zwrotnego system działa w pętli otwartej i dryfuje.
Kluczowe terminy w sterowaniu w pętli zamkniętej
- Wartość zadana: wartość pożądana.
- Błąd: różnica między wartością zadaną a rzeczywistą.
- Sprzężenie zwrotne: mierzony wynik.
- Kontroler: algorytm obliczający korektę.
- Siłownik: urządzenie wprowadzające korektę.
Regulacja PID to prawdziwy koń pociągowy. Działanie proporcjonalne reaguje na błąd bieżący. Działanie całkujące koryguje błąd skumulowany. Działanie różniczkujące przewiduje błąd przyszły. Strojenie trzech wzmocnień to po części sztuka, po części nauka. Zbyt duże wzmocnienie powoduje oscylacje systemu. Zbyt małe – powolną reakcję. Nowoczesne roboty wykorzystują bardziej zaawansowane metody, takie jak sterowanie predykcyjne, ale podstawowa idea jest ta sama: mierz, porównuj, koryguj, powtarzaj. To różnica między maszyną, która liczy na najlepsze wyniki, a taką, która wie, co się dzieje.
Comments
No comments yet. Be the first to share a thought.
Leave a comment