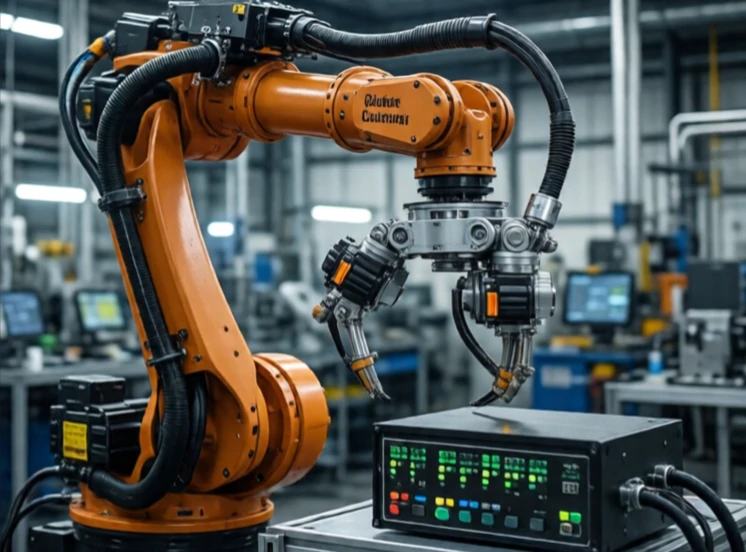
Sluten styrning använder återkoppling för att hålla ett system i rätt läge. Styrenheten mäter utsignalen, jämför den med önskat värde och justerar insignalen för att minska felet. Det är en kontinuerlig kommunikation mellan kommando och resultat.
Termostaten är det klassiska exemplet. Den mäter rumstemperaturen, jämför den med börvärdet och slår på eller av värmaren. En robotarm använder samma logik: en kodare mäter ledvinkeln, styrenheten jämför den med den kommenderade vinkeln och motorn justerar. Utan återkoppling körs systemet utan återkoppling och driftar.
Viktiga termer inom sluten styrning
- Börvärde: det önskade värdet.
- Fel: skillnaden mellan börvärde och ärvärde.
- Återkoppling: den uppmätta utgången.
- Styrenhet: algoritmen som beräknar korrigeringen.
- Ställdon: den anordning som tillämpar korrigeringen.
PID-reglering är arbetshästen. Proportionell funktion reagerar på aktuellt fel. Integralfunktion korrigerar ackumulerat fel. Derivativ funktion förutser framtida fel. Att justera de tre förstärkningarna är delvis konst, delvis vetenskap. För mycket förstärkning och systemet oscillerar. För lite och det reagerar trögt. Moderna robotar använder mer avancerade metoder som modellprediktiv styrning, men den grundläggande idén är densamma: mäta, jämföra, korrigera, upprepa. Det är skillnaden mellan en maskin som hoppas på det bästa och en som vet vad som händer.
Comments
No comments yet. Be the first to share a thought.
Leave a comment