क्लोज्ड-लूप कंट्रोल, सिस्टम को लक्ष्य पर बनाए रखने के लिए फीडबैक का उपयोग करता है। कंट्रोलर आउटपुट को मापता है, उसकी तुलना वांछित मान से करता है, और त्रुटि को कम करने के लिए इनपुट को समायोजित करता है। यह कमांड और परिणाम के बीच एक निरंतर संवाद है।
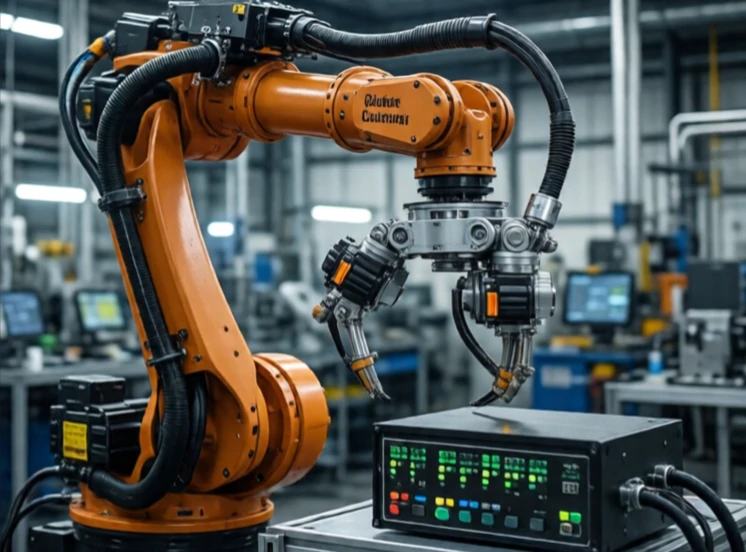
थर्मोस्टेट इसका सबसे अच्छा उदाहरण है। यह कमरे का तापमान मापता है, उसकी तुलना निर्धारित तापमान से करता है और हीटर को चालू या बंद करता है। रोबोटिक भुजा भी इसी सिद्धांत पर काम करती है: एक एनकोडर जोड़ के कोण को मापता है, नियंत्रक उसकी तुलना निर्धारित कोण से करता है और मोटर उसे समायोजित कर लेती है। फीडबैक के बिना, सिस्टम ओपन-लूप में चलता है और तापमान में बदलाव होता रहता है।
क्लोज्ड-लूप नियंत्रण में प्रमुख शब्द
- निर्धारित मान: वांछित मान।
- त्रुटि: निर्धारित बिंदु और वास्तविक मान के बीच का अंतर।
- प्रतिक्रिया: मापा गया परिणाम।
- नियंत्रक: वह एल्गोरिदम जो सुधार की गणना करता है।
- एक्चुएटर: वह उपकरण जो त्रुटि सुधार लागू करता है।
पीआईडी नियंत्रण सबसे महत्वपूर्ण प्रणाली है। आनुपातिक क्रिया वर्तमान त्रुटि पर प्रतिक्रिया करती है। समाकल क्रिया संचित त्रुटि को ठीक करती है। व्युत्पन्न क्रिया भविष्य की त्रुटि का पूर्वानुमान लगाती है। तीनों लाभों को समायोजित करना कुछ हद तक कला है और कुछ हद तक विज्ञान। बहुत अधिक लाभ होने पर प्रणाली दोलन करती है। बहुत कम होने पर प्रतिक्रिया धीमी हो जाती है। आधुनिक रोबोट मॉडल प्रेडिक्टिव कंट्रोल जैसी अधिक उन्नत विधियों का उपयोग करते हैं, लेकिन मूल सिद्धांत वही है: मापें, तुलना करें, सुधारें, दोहराएं। यही वह अंतर है जो एक ऐसी मशीन को दर्शाता है जो केवल अच्छे की उम्मीद करती है और एक ऐसी मशीन को जो वास्तव में जानती है कि क्या हो रहा है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment