Die Regelung im geschlossenen Regelkreis nutzt Rückkopplung, um ein System im Zielbereich zu halten. Der Regler misst den Ausgangswert, vergleicht ihn mit dem Sollwert und passt den Eingangswert an, um die Abweichung zu minimieren. Es handelt sich um einen kontinuierlichen Dialog zwischen Sollwert und Sollwert.
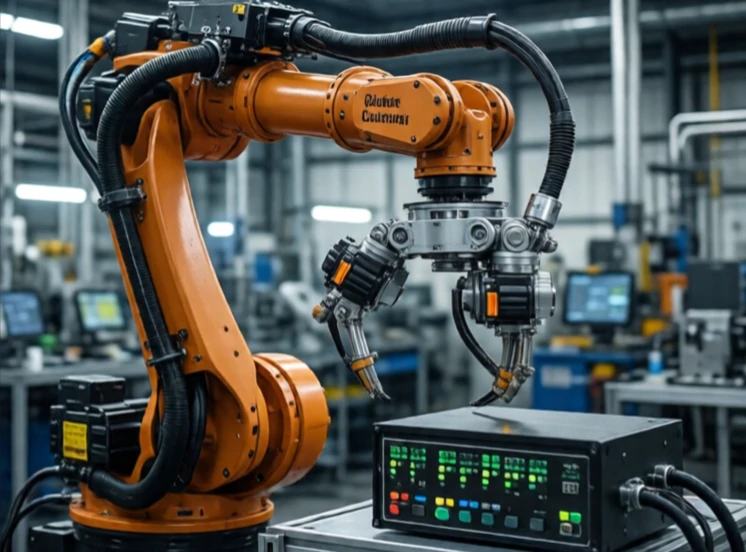
Das Thermostat ist das klassische Beispiel. Es misst die Raumtemperatur, vergleicht sie mit dem Sollwert und schaltet die Heizung ein oder aus. Ein Roboterarm nutzt dieselbe Logik: Ein Encoder misst den Gelenkwinkel, die Steuerung vergleicht ihn mit dem Sollwert, und der Motor passt sich an. Ohne Rückmeldung arbeitet das System im offenen Regelkreis und driftet ab.
Schlüsselbegriffe der Regelungstechnik
- Sollwert: der gewünschte Wert.
- Fehler: die Differenz zwischen Sollwert und Istwert.
- Feedback: die gemessene Ausgabe.
- Regler: der Algorithmus, der die Korrektur berechnet.
- Aktor: das Gerät, das die Korrektur durchführt.
Die PID-Regelung ist das Arbeitspferd. Der Proportionalanteil reagiert auf aktuelle Fehler. Der Integralanteil korrigiert akkumulierte Fehler. Der Differenzialanteil antizipiert zukünftige Fehler. Die Einstellung der drei Verstärkungsfaktoren erfordert sowohl Erfahrung als auch Fachwissen. Ist die Verstärkung zu hoch, schwingt das System. Ist sie zu niedrig, reagiert es träge. Moderne Roboter nutzen zwar fortschrittlichere Methoden wie die modellprädiktive Regelung, aber das Grundprinzip bleibt dasselbe: Messen, vergleichen, korrigieren, wiederholen. Das ist der Unterschied zwischen einer Maschine, die auf das Beste hofft, und einer, die weiß, was vor sich geht.
Comments
No comments yet. Be the first to share a thought.
Leave a comment