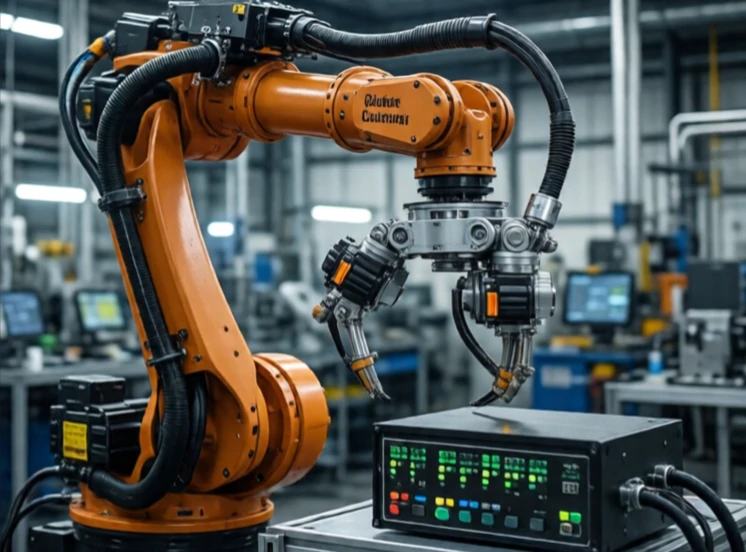
Kapalı döngü kontrolü, bir sistemi hedefte tutmak için geri besleme kullanır. Kontrolör, çıktıyı ölçer, istenen değerle karşılaştırır ve hatayı azaltmak için girişi ayarlar. Bu, komut ve sonuç arasında sürekli bir diyalogdur.
Termostat bunun klasik bir örneğidir. Oda sıcaklığını ölçer, ayarlanan değerle karşılaştırır ve ısıtıcıyı açar veya kapatır. Bir robot kolu da aynı mantığı kullanır: bir kodlayıcı eklem açısını ölçer, kontrolör bunu komut edilen açıyla karşılaştırır ve motor ayarlanır. Geri bildirim olmadan, sistem açık döngüde çalışır ve sapma gösterir.
Kapalı devre kontrolünde temel terimler
- Hedef değer: İstenen değer.
- Hata: Ayarlanan değer ile gerçekleşen değer arasındaki fark.
- Geri bildirim: ölçülen çıktı.
- Kontrolör: Düzeltmeyi hesaplayan algoritma.
- Aktüatör: Düzeltme işlemini uygulayan cihaz.
PID kontrolü temel işlevdir. Oransal işlem mevcut hataya yanıt verir. İntegral işlem birikmiş hatayı düzeltir. Türevsel işlem gelecekteki hatayı öngörür. Üç kazancı ayarlamak kısmen sanat, kısmen bilimdir. Çok fazla kazanç sistemde salınıma neden olur. Çok az kazanç ise yavaş tepki vermesine yol açar. Modern robotlar model öngörücü kontrol gibi daha gelişmiş yöntemler kullanır, ancak temel fikir aynıdır: ölç, karşılaştır, düzelt, tekrarla. Bu, en iyisini umut eden bir makine ile ne olduğunu bilen bir makine arasındaki farktır.
Comments
No comments yet. Be the first to share a thought.
Leave a comment