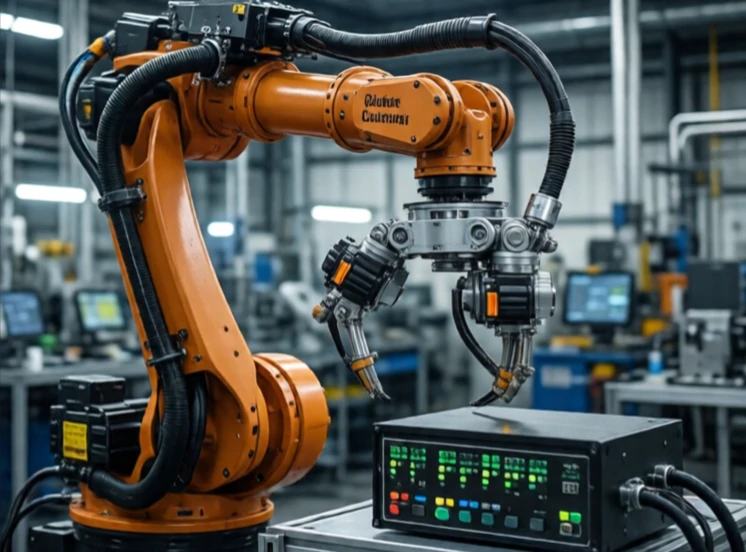
O controlo em malha fechada utiliza a realimentação para manter um sistema dentro da meta. O controlador mede a saída, compara-a com o valor desejado e ajusta a entrada para reduzir o erro. É uma conversa contínua entre comando e resultado.
O termóstato é o exemplo clássico. Mede a temperatura ambiente, compara-a com o valor definido e liga ou desliga o aquecedor. Um braço robótico utiliza a mesma lógica: um encoder mede o ângulo da junta, o controlador compara-o com o ângulo comandado e o motor ajusta-se. Sem feedback, o sistema opera em malha aberta e apresenta deriva.
Termos-chave em controlo de malha fechada
- Ponto de regulação: o valor pretendido.
- Erro: diferença entre o valor definido e o valor real.
- Feedback: o resultado medido.
- Controlador: o algoritmo que calcula a correcção.
- Atuador: o dispositivo que aplica a correção.
O controlo PID é o motor de trabalho. A ação proporcional responde ao erro atual. A ação integral corrige o erro acumulado. A ação derivativa antecipa o erro futuro. Ajustar os três ganhos é em parte arte, em parte ciência. O ganho excessivo faz o sistema oscilar. O ganho insuficiente resulta numa resposta lenta. Os robôs modernos utilizam métodos mais avançados, como o controlo preditivo baseado em modelos, mas a ideia fundamental é a mesma: medir, comparar, corrigir, repetir. Esta é a diferença entre uma máquina que espera pelo melhor e uma que sabe o que está a acontecer.
Comments
No comments yet. Be the first to share a thought.
Leave a comment