Lukket kredsløbsstyring bruger feedback til at holde et system på mål. Regulatoren måler outputtet, sammenligner det med den ønskede værdi og justerer inputtet for at reducere fejlen. Det er en kontinuerlig samtale mellem kommando og resultat.
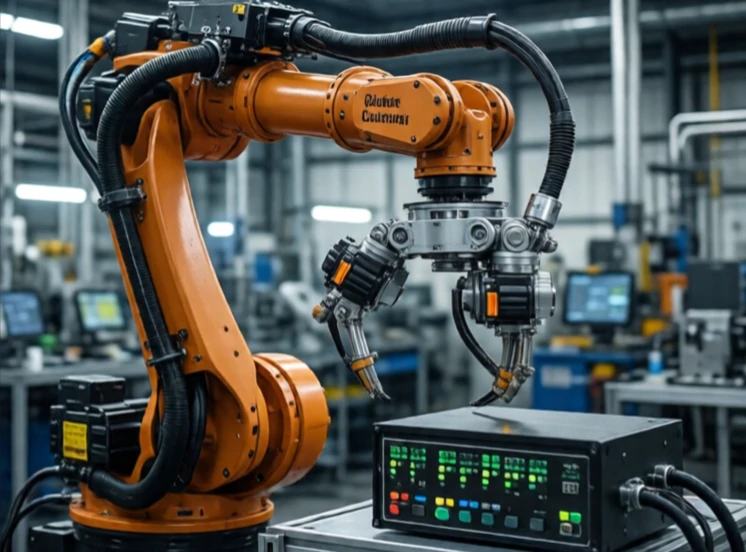
Termostaten er det klassiske eksempel. Den måler rumtemperaturen, sammenligner den med sætpunktet og tænder eller slukker varmelegemet. En robotarm bruger den samme logik: en encoder måler samlingsvinklen, controlleren sammenligner den med den kommandoerede vinkel, og motoren justerer. Uden feedback kører systemet i åben sløjfe og afviger.
Nøglebegreber i lukket sløjfestyring
- Sætpunkt: den ønskede værdi.
- Fejl: forskellen mellem sætpunkt og faktisk værdi.
- Feedback: det målte output.
- Controller: den algoritme, der beregner korrektionen.
- Aktuator: den enhed, der anvender korrektionen.
PID-styring er arbejdshesten. Proportionel handling reagerer på den aktuelle fejl. Integral handling korrigerer akkumuleret fejl. Afledt handling forudser fremtidig fejl. At justere de tre forstærkninger er delvist kunst, delvist videnskab. For meget forstærkning, og systemet oscillerer. For lidt, og det reagerer trægt. Moderne robotter bruger mere avancerede metoder som modelprædiktiv styring, men den grundlæggende idé er den samme: mål, sammenlign, korriger, gentag. Det er forskellen på en maskine, der håber på det bedste, og en, der ved, hvad der sker.
Comments
No comments yet. Be the first to share a thought.
Leave a comment