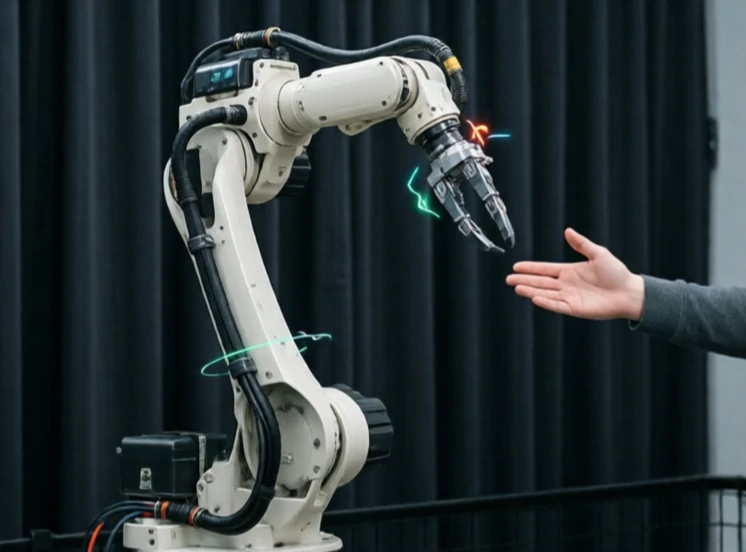
模仿学习通过示范来教导机器人。人类执行一项任务,机器人学习模仿。机器人无需对每个动作进行编程,而是观察并模仿。这正是人类相互学习的方式,并且正在成为机器人领域的一项强大工具。
最简单的形式是行为克隆。机器人记录人类的动作,并训练一个策略来复现这些动作。这种方法对于简单的任务有效,但当机器人遇到训练数据中没有的情况时就会失效。更高级的方法使用逆强化学习,机器人通过推断演示背后的目标来学习奖励函数。还有一些方法使用少样本学习,从少量示例中进行泛化。
模仿学习的作用
- 需要精细控制力的装配任务。
- 厨房工作,例如切片和倾倒。
- 驾驶和导航。
- 外科缝合和器械操作。
- 难以描述但易于演示的任务。
模仿学习并非编程的替代品,而是对其的补充。机器人可以通过观看演示学习大致动作,并通过反复试验掌握精细动作。真正的挑战在于数据。收集高质量的演示数据非常耗时。带有触觉反馈的远程操作系统可以简化这一过程。仿真技术则可以让机器人练习成千上万种不同的动作。我们的理想是,机器人只需观看一次人类的动作,就能可靠地重复该动作。这个梦想正在一步步接近,但尚未实现。
Comments
No comments yet. Be the first to share a thought.
Leave a comment