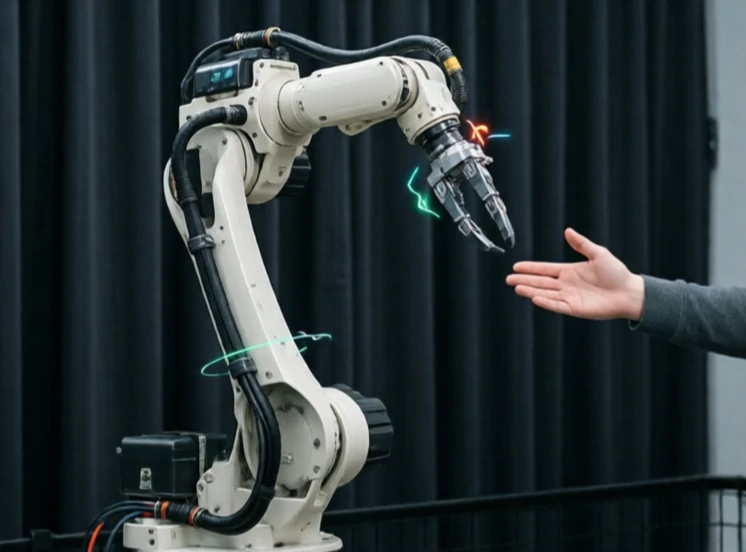
Pembelajaran imitasi mengajarkan robot melalui demonstrasi. Manusia melakukan suatu tugas, dan robot belajar menirunya. Alih-alih memprogram setiap gerakan, robot mengamati dan meniru. Inilah cara manusia belajar satu sama lain, dan metode ini menjadi alat yang ampuh dalam bidang robotika.
Bentuk paling sederhana adalah kloning perilaku. Robot merekam tindakan manusia dan melatih kebijakan untuk mereproduksinya. Itu berhasil untuk tugas-tugas sederhana tetapi gagal ketika robot menghadapi situasi yang tidak ada dalam data pelatihan. Metode yang lebih canggih menggunakan pembelajaran penguatan terbalik, di mana robot menyimpulkan tujuan di balik demonstrasi dan mempelajari fungsi imbalan. Metode lain menggunakan pembelajaran sedikit contoh (few-shot learning) untuk melakukan generalisasi dari beberapa contoh saja.
Di mana pembelajaran imitasi membantu
- Tugas perakitan dengan kontrol gaya yang halus.
- Tugas-tugas di dapur seperti mengiris dan menuang.
- Mengemudi dan navigasi.
- penjahitan bedah dan penanganan alat.
- Tugas yang sulit dijelaskan tetapi mudah ditunjukkan.
Pembelajaran imitasi bukanlah pengganti pemrograman. Ini adalah pelengkap. Sebuah robot mungkin mempelajari gerakan kasar dari demonstrasi dan detail halus dari uji coba dan kesalahan. Tantangannya adalah data. Mengumpulkan demonstrasi berkualitas tinggi membutuhkan waktu. Sistem teleoperasi dengan umpan balik haptik mempermudah hal ini. Simulasi memungkinkan robot untuk berlatih ribuan variasi. Impiannya adalah robot yang hanya sekali mengamati manusia dan dapat mengulangi tugas tersebut dengan andal. Impian itu semakin dekat, tetapi belum terwujud.
Comments
No comments yet. Be the first to share a thought.
Leave a comment