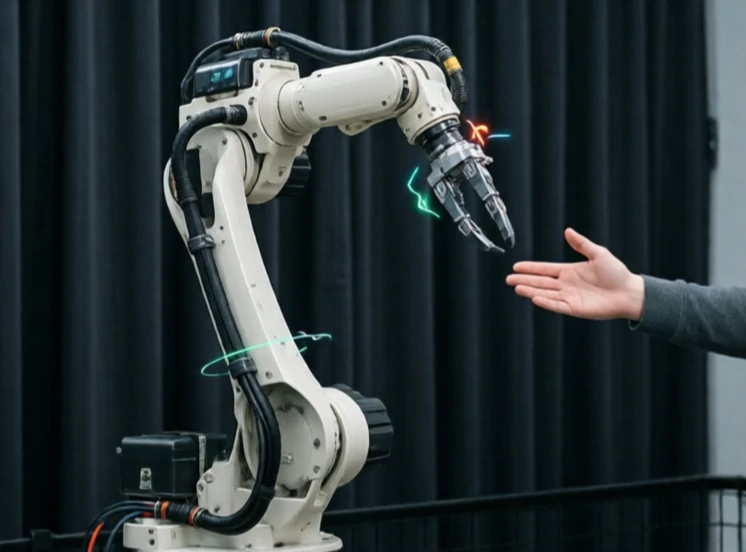
يعتمد التعلم بالتقليد على تعليم الروبوتات من خلال العرض العملي. يؤدي الإنسان مهمة ما، ويتعلم الروبوت تقليدها. فبدلاً من برمجة كل حركة، يراقب الروبوت ويحاكيها. هكذا يتعلم البشر من بعضهم البعض، وقد أصبح هذا الأسلوب أداةً فعّالة في مجال الروبوتات.
أبسط أشكال هذه التقنية هو استنساخ السلوك. يسجل الروبوت تصرفات الإنسان ويدرب برنامجًا لمحاكاة هذه التصرفات. تنجح هذه الطريقة في المهام البسيطة، لكنها تفشل عندما يواجه الروبوت موقفًا غير موجود في بيانات التدريب. تستخدم طرق أكثر تطورًا التعلم المعزز العكسي، حيث يستنتج الروبوت الهدف من وراء العرض التوضيحي ويتعلم دالة مكافأة. بينما تستخدم طرق أخرى التعلم بعدد قليل من الأمثلة للتعميم من خلال عدد محدود منها.
حيث يساعد التعلم بالتقليد
- مهام التجميع التي تتطلب تحكمًا دقيقًا في القوة.
- مهام المطبخ مثل التقطيع والسكب.
- القيادة والملاحة.
- الخياطة الجراحية والتعامل مع الأدوات.
- مهام يصعب وصفها ولكن يسهل عرضها.
التعلم بالتقليد ليس بديلاً عن البرمجة، بل هو مكمل لها. قد يتعلم الروبوت الحركة العامة من خلال عرض توضيحي، والتفاصيل الدقيقة من خلال التجربة والخطأ. يكمن التحدي في البيانات، فجمع عروض توضيحية عالية الجودة يستغرق وقتًا طويلاً. أنظمة التحكم عن بُعد المزودة بتقنية التغذية الراجعة اللمسية تُسهّل هذه العملية. تُمكّن المحاكاة الروبوت من التدرب على آلاف التباينات. الحلم هو روبوت يراقب إنسانًا مرة واحدة ويستطيع تكرار المهمة بدقة. هذا الحلم يقترب، لكنه لم يتحقق بعد.
Comments
No comments yet. Be the first to share a thought.
Leave a comment