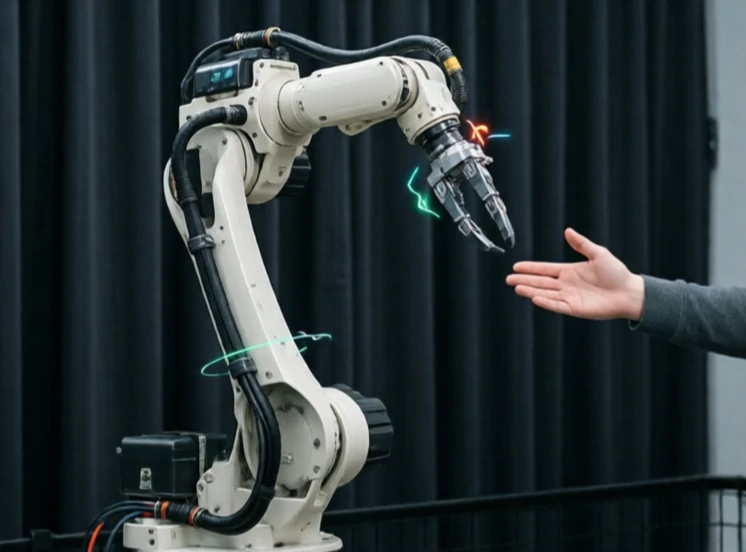
Imitační učení učí roboty demonstrací. Člověk provede úkol a robot se ho učí kopírovat. Místo programování každého pohybu robot pozoruje a napodobuje. Takto se lidé učí jeden od druhého a stává se to mocným nástrojem v robotice.
Nejjednodušší formou je behaviorální klonování. Robot zaznamenává lidské akce a trénuje pravidla pro jejich reprodukci. To funguje pro jednoduché úkoly, ale selhává, když robot narazí na situaci, která není v trénovacích datech. Pokročilejší metody používají inverzní posilovací učení, kdy robot odvodí cíl demonstrace a naučí se funkci odměny. Jiné používají učení několika pokusů k zobecnění z několika příkladů.
Kde pomáhá imitační učení
- Montážní úkoly s jemným ovládáním síly.
- Kuchyňské práce, jako je krájení a nalévání.
- Řízení a navigace.
- chirurgické šití a manipulace s nástroji.
- Úkoly, které je těžké popsat, ale snadno ukázat.
Imitační učení nenahrazuje programování. Je to doplněk. Robot se může naučit hrubé pohyby z demonstrace a jemné detaily metodou pokus-omyl. Výzvou jsou data. Sběr kvalitních demonstrací je časově náročný. Teleoperační systémy s haptickou zpětnou vazbou to usnadňují. Simulace umožňuje robotovi procvičovat tisíce variací. Snem je robot, který člověka jednou sleduje a dokáže úkol spolehlivě opakovat. Tento sen se blíží, ale ještě tu není.
Comments
No comments yet. Be the first to share a thought.
Leave a comment