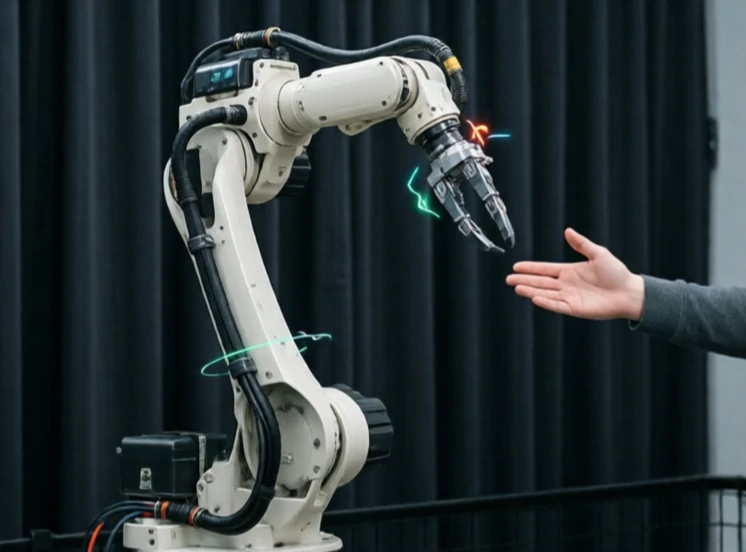
모방 학습은 로봇이 시연을 통해 배우는 방식입니다. 사람이 작업을 수행하면 로봇은 그 동작을 따라 하는 법을 배웁니다. 모든 동작을 프로그래밍하는 대신, 로봇은 관찰하고 모방합니다. 이는 인간이 서로에게서 배우는 방식과 유사하며, 로봇 공학에서 강력한 도구로 자리 잡고 있습니다.
가장 간단한 형태는 행동 복제입니다. 로봇은 인간의 행동을 기록하고 이를 재현하는 정책을 학습합니다. 이는 간단한 작업에는 효과적이지만, 학습 데이터에 없는 상황에 직면하면 실패합니다. 보다 발전된 방법은 역강화 학습을 사용하는데, 로봇이 시연의 숨겨진 목표를 추론하고 보상 함수를 학습하는 방식입니다. 또 다른 방법으로는 소수의 예시를 통해 일반화하는 소수 사례 학습(few-shot learning)이 있습니다.
모방 학습이 도움이 되는 경우
- 미세한 힘 조절이 필요한 조립 작업.
- 재료를 썰고 붓는 것과 같은 주방 작업.
- 운전 및 내비게이션.
- 외과적 봉합 및 도구 조작.
- 말로 설명하기는 어렵지만 보여주기는 쉬운 작업들.
모방 학습은 프로그래밍을 대체하는 것이 아니라 보완하는 것입니다. 로봇은 시연을 통해 큰 동작을 배우고 시행착오를 통해 세부적인 동작을 학습할 수 있습니다. 문제는 데이터입니다. 고품질 시연 영상을 수집하는 데는 많은 시간이 소요됩니다. 햅틱 피드백 기능을 갖춘 원격 조작 시스템은 이러한 데이터 수집을 용이하게 해줍니다. 시뮬레이션을 통해 로봇은 수천 가지의 변형 동작을 연습할 수 있습니다. 궁극적인 목표는 로봇이 인간의 동작을 한 번만 보고도 정확하게 작업을 반복할 수 있는 것입니다. 그 꿈은 점점 현실에 가까워지고 있지만, 아직 완전히 실현된 것은 아닙니다.
Comments
No comments yet. Be the first to share a thought.
Leave a comment