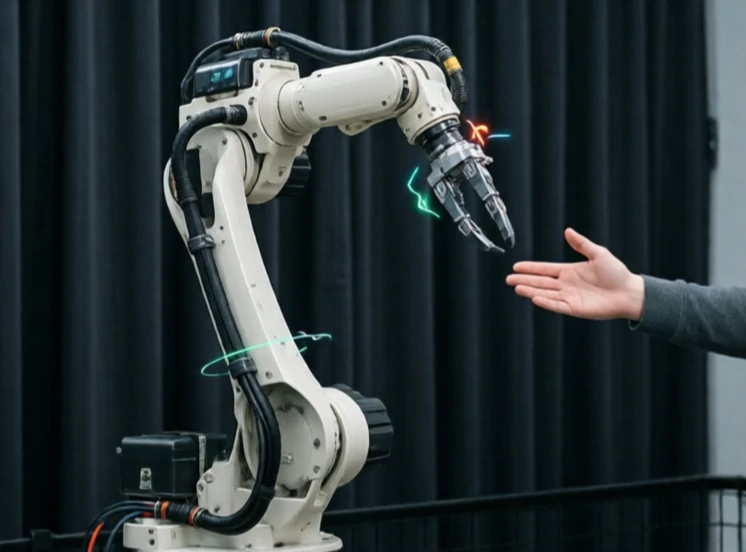
El aprendizaje por imitación enseña a los robots mediante demostración. Un humano realiza una tarea y el robot aprende a copiarla. En lugar de programar cada movimiento, el robot observa e imita. Así es como los humanos aprendemos unos de otros, y se está convirtiendo en una herramienta poderosa en la robótica.
La forma más sencilla es la clonación de comportamiento. El robot registra las acciones del humano y entrena una política para reproducirlas. Esto funciona para tareas simples, pero falla cuando el robot se encuentra con una situación que no está en los datos de entrenamiento. Los métodos más avanzados utilizan el aprendizaje por refuerzo inverso, donde el robot infiere el objetivo detrás de la demostración y aprende una función de recompensa. Otros utilizan el aprendizaje con pocos ejemplos para generalizar a partir de un puñado de ejemplos.
Donde el aprendizaje por imitación ayuda
- Tareas de ensamblaje con control preciso de la fuerza.
- Tareas de cocina como cortar y verter.
- Conducción y navegación.
- Sutura quirúrgica y manejo de instrumental.
- Tareas difíciles de describir pero fáciles de mostrar.
El aprendizaje por imitación no sustituye a la programación, sino que la complementa. Un robot puede aprender los movimientos generales mediante una demostración y los detalles mediante ensayo y error. El reto reside en los datos. Recopilar demostraciones de alta calidad requiere mucho tiempo. Los sistemas de teleoperación con retroalimentación háptica lo facilitan. La simulación permite al robot practicar miles de variaciones. El sueño es un robot que observe a un humano una sola vez y pueda repetir la tarea con fiabilidad. Ese sueño se acerca, pero aún no es una realidad.
Comments
No comments yet. Be the first to share a thought.
Leave a comment