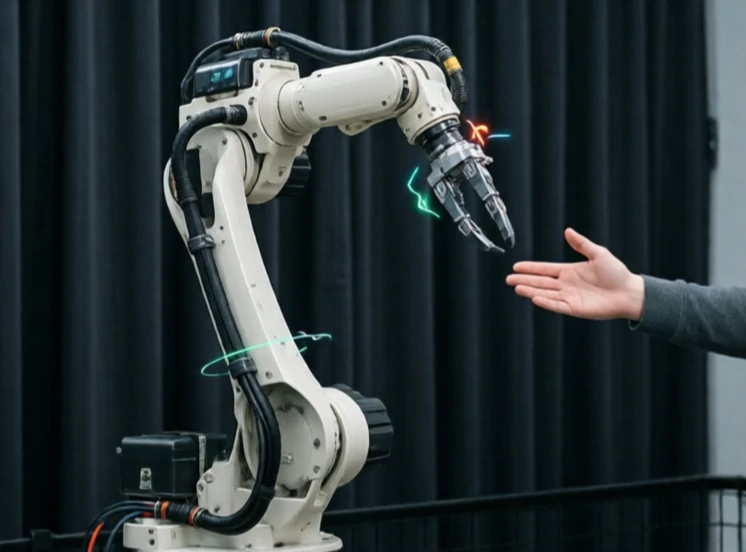
Imitationslernen lehrt Roboter durch Vorführung. Ein Mensch führt eine Aufgabe aus, und der Roboter lernt, sie nachzuahmen. Anstatt jede Bewegung zu programmieren, beobachtet und imitiert der Roboter. So lernen Menschen voneinander, und es entwickelt sich zu einem mächtigen Werkzeug in der Robotik.
Die einfachste Form ist das Verhaltensklonen. Der Roboter zeichnet die Handlungen des Menschen auf und trainiert ein Verhalten, um diese zu reproduzieren. Das funktioniert bei einfachen Aufgaben, versagt aber, wenn der Roboter auf eine Situation trifft, die nicht in den Trainingsdaten enthalten ist. Fortgeschrittenere Methoden nutzen inverses Reinforcement Learning, bei dem der Roboter das Ziel hinter der Demonstration erschließt und eine Belohnungsfunktion lernt. Andere Methoden verwenden Few-Shot-Learning, um von wenigen Beispielen zu generalisieren.
Wo Nachahmungslernen hilft
- Montageaufgaben mit feiner Kraftsteuerung.
- Küchenarbeiten wie Schneiden und Eingießen.
- Fahren und Navigation.
- Chirurgisches Nähen und Umgang mit Instrumenten.
- Aufgaben, die schwer zu beschreiben, aber leicht zu zeigen sind.
Imitationslernen ersetzt nicht die Programmierung, sondern ergänzt sie. Ein Roboter kann die groben Bewegungsabläufe durch eine Vorführung und die Feinheiten durch Ausprobieren erlernen. Die Herausforderung liegt in den Daten. Hochwertige Vorführungen zu sammeln ist zeitaufwendig. Teleoperationssysteme mit haptischem Feedback erleichtern dies. Simulationen ermöglichen es dem Roboter, Tausende von Variationen zu üben. Der Traum ist ein Roboter, der einen Menschen einmal beobachtet und die Aufgabe zuverlässig wiederholen kann. Dieser Traum rückt näher, ist aber noch nicht Realität.
Comments
No comments yet. Be the first to share a thought.
Leave a comment