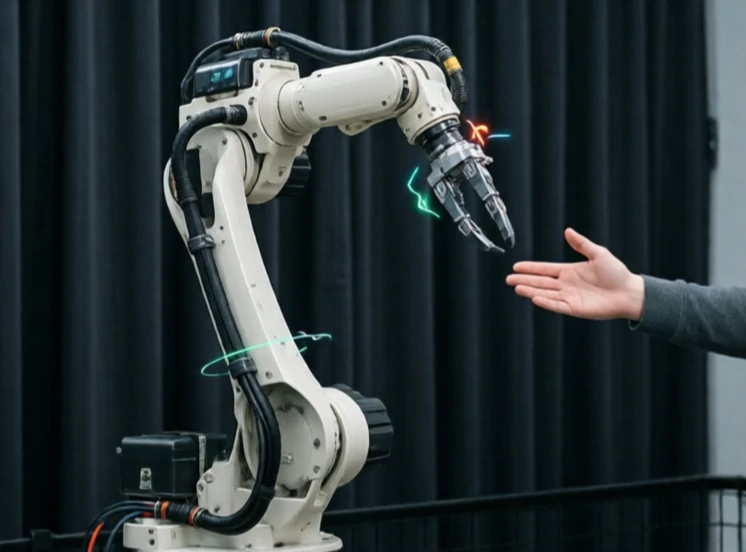
Imitasjonslæring lærer roboter gjennom demonstrasjon. Et menneske utfører en oppgave, og roboten lærer å kopiere den. I stedet for å programmere hver bevegelse, observerer og imiterer roboten. Det er slik mennesker lærer av hverandre, og det er i ferd med å bli et kraftig verktøy innen robotikk.
Den enkleste formen er atferdsmessig kloning. Roboten registrerer menneskets handlinger og trener en policy for å reprodusere dem. Dette fungerer for enkle oppgaver, men mislykkes når roboten møter en situasjon som ikke er i treningsdataene. Mer avanserte metoder bruker invers forsterkningslæring, der roboten utleder målet bak demonstrasjonen og lærer en belønningsfunksjon. Andre bruker få-skudds læring for å generalisere fra en håndfull eksempler.
Der imitasjonslæring hjelper
- Monteringsoppgaver med subtil kraftkontroll.
- Kjøkkenoppgaver som å skjære og helle.
- Kjøring og navigasjon.
- kirurgisk suturering og håndtering av verktøy.
- Oppgaver som er vanskelige å beskrive, men enkle å vise.
Imitasjonslæring er ikke en erstatning for programmering. Det er et supplement. En robot kan lære grov bevegelse fra en demonstrasjon og fine detaljer fra prøving og feiling. Utfordringen er data. Å samle inn demonstrasjoner av høy kvalitet er tidkrevende. Teleoperasjonssystemer med haptisk tilbakemelding gjør det enklere. Simulering lar roboten øve på tusenvis av variasjoner. Drømmen er en robot som ser på et menneske én gang og kan gjenta oppgaven pålitelig. Den drømmen kommer nærmere, men den er ikke her ennå.
Comments
No comments yet. Be the first to share a thought.
Leave a comment