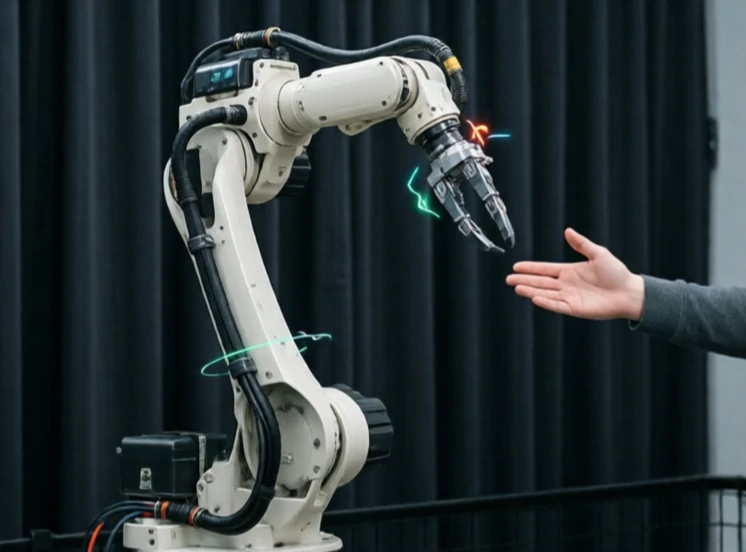
A aprendizagem por imitação ensina os robôs através de demonstração. Um humano executa uma tarefa e o robô aprende a copiá-la. Em vez de programar cada movimento, o robô observa e imita. É assim que os humanos aprendem uns com os outros, e está a tornar-se uma ferramenta poderosa na robótica.
A forma mais simples é a clonagem comportamental. O robô regista as ações do humano e treina uma política para as reproduzir. Isto funciona para tarefas simples, mas falha quando o robô se depara com uma situação que não está nos dados de treino. Os métodos mais avançados utilizam a aprendizagem por reforço inverso, onde o robô infere o objetivo por detrás da demonstração e aprende uma função de recompensa. Outros utilizam a aprendizagem com poucos exemplos para generalizar a partir de um número reduzido de exemplos.
Onde a aprendizagem por imitação ajuda
- Tarefas de montagem com controlo preciso da força.
- Tarefas de cozinha como fatiar e despejar.
- Condução e navegação.
- Sutura cirúrgica e manuseamento de instrumentos.
- Tarefas difíceis de descrever, mas fáceis de demonstrar.
A aprendizagem por imitação não substitui a programação, mas complementa-a. Um robô pode aprender o movimento geral através de uma demonstração e os detalhes mais precisos por tentativa e erro. O desafio reside nos dados. A recolha de demonstrações de alta qualidade consome muito tempo. Os sistemas de teleoperação com feedback háptico facilitam este processo. A simulação permite que o robô pratique milhares de variações. O ideal é um robô que observe um humano uma única vez e consiga repetir a tarefa de forma fiável. Este sonho está cada vez mais próximo, mas ainda não se tornou realidade.
Comments
No comments yet. Be the first to share a thought.
Leave a comment