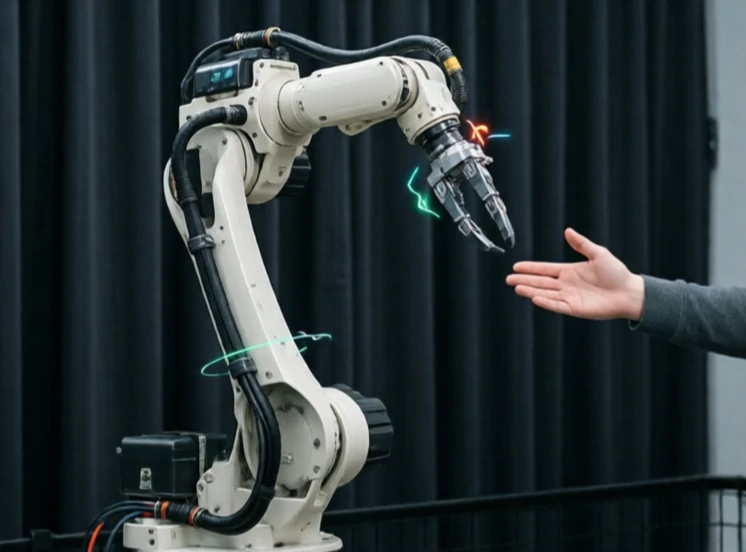
अनुकरण अधिगम रोबोटों को प्रदर्शन के माध्यम से सिखाता है। एक मनुष्य कोई कार्य करता है, और रोबोट उसकी नकल करना सीखता है। प्रत्येक गतिविधि को प्रोग्राम करने के बजाय, रोबोट अवलोकन करता है और उसकी नकल करता है। मनुष्य इसी तरह एक दूसरे से सीखते हैं, और यह रोबोटिक्स में एक शक्तिशाली उपकरण बनता जा रहा है।
सबसे सरल तरीका व्यवहारिक क्लोनिंग है। रोबोट मनुष्य की क्रियाओं को रिकॉर्ड करता है और उन्हें दोहराने के लिए एक नीति विकसित करता है। यह सरल कार्यों के लिए कारगर है, लेकिन प्रशिक्षण डेटा में मौजूद न होने वाली स्थिति में विफल हो जाता है। अधिक उन्नत विधियों में व्युत्क्रम सुदृढ़ीकरण अधिगम का उपयोग किया जाता है, जिसमें रोबोट प्रदर्शन के पीछे के उद्देश्य को समझता है और एक पुरस्कार फ़ंक्शन सीखता है। अन्य विधियाँ कुछ उदाहरणों से सामान्यीकरण करने के लिए फ़्यू-शॉट अधिगम का उपयोग करती हैं।
जहां अनुकरण से सीखना सहायक होता है
- सूक्ष्म बल नियंत्रण के साथ संयोजन कार्य।
- रसोई के काम जैसे काटना और डालना।
- ड्राइविंग और नेविगेशन।
- शल्य चिकित्सा में टांके लगाना और औजारों का उपयोग करना।
- ऐसे कार्य जिनका वर्णन करना कठिन है लेकिन जिन्हें दिखाना आसान है।
अनुकरण अधिगम प्रोग्रामिंग का विकल्प नहीं है, बल्कि यह उसका पूरक है। एक रोबोट किसी प्रदर्शन से सामान्य गति सीख सकता है और सूक्ष्म बारीकियों को बार-बार अभ्यास करके सीख सकता है। असली चुनौती डेटा की है। उच्च गुणवत्ता वाले प्रदर्शन एकत्र करना समय लेने वाला काम है। स्पर्श प्रतिक्रिया वाले टेलीऑपरेशन सिस्टम इसे आसान बनाते हैं। सिमुलेशन रोबोट को हजारों विभिन्नताओं का अभ्यास करने की सुविधा देता है। सपना एक ऐसे रोबोट का है जो किसी इंसान को एक बार देखकर उस कार्य को विश्वसनीय रूप से दोहरा सके। यह सपना साकार होने के करीब है, लेकिन अभी तक पूरी तरह साकार नहीं हुआ है।
Comments
No comments yet. Be the first to share a thought.
Leave a comment