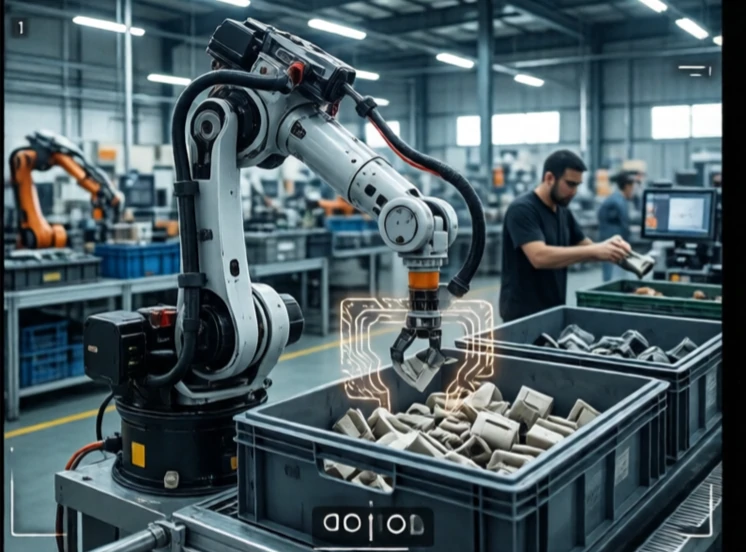
Nhận dạng đối tượng xác định những gì có trong hình ảnh hoặc dữ liệu quét từ cảm biến. Đó là một người, một chiếc xe hơi, một tách cà phê hay một khuyết điểm? Robot cần biết nó đang nhìn vào cái gì trước khi có thể quyết định phải làm gì. Nhận dạng là bước đầu tiên trong quá trình nhận thức.
Các hệ thống ban đầu sử dụng các đặc điểm được tạo thủ công: cạnh, góc, kết cấu. Chúng hoạt động tốt với các đối tượng cụ thể trong điều kiện ánh sáng được kiểm soát. Học sâu đã thay đổi mọi thứ. Mạng nơ-ron tích chập học các đặc điểm từ dữ liệu được gắn nhãn. Một mạng được huấn luyện trên hàng triệu hình ảnh có thể nhận dạng hàng nghìn loại đối tượng với độ chính xác siêu phàm trong các bài kiểm tra chuẩn. Trong thế giới thực, hiệu suất giảm khi ánh sáng thay đổi, các đối tượng chồng chéo hoặc máy ảnh di chuyển.
Nhiệm vụ nhận dạng đối tượng
- Phân loại: Hình ảnh này chứa những gì?
- Phát hiện: Nó ở đâu và nó là gì?
- Phân đoạn: những pixel nào thuộc về đối tượng?
- Ước lượng tư thế: nó được định hướng như thế nào?
- Theo dõi: Nó di chuyển như thế nào theo thời gian?
Robot có thể sử dụng nhận dạng để chọn một bộ phận cụ thể từ thùng chứa, tránh người đi bộ hoặc kiểm tra mối hàn xem có khuyết tật hay không. Thách thức nằm ở khả năng khái quát hóa. Một mạng lưới được huấn luyện trên hình ảnh ban ngày có thể hoạt động kém hiệu quả vào ban đêm. Một mạng lưới được huấn luyện trên các bộ phận của một nhà máy có thể hoạt động kém hiệu quả trên các bộ phận của nhà máy khác. Thu thập và tăng cường dữ liệu cũng quan trọng như kiến trúc mô hình. Các hệ thống tốt nhất kết hợp học sâu với suy luận hình học và hợp nhất cảm biến. Camera có thể nhận dạng đối tượng. Lidar xác nhận vị trí của nó. Cảm biến lực xác nhận việc nắm bắt. Nhận dạng không chỉ đơn thuần là nhìn thấy. Nó còn là việc hiểu những gì robot cần biết.
Comments
No comments yet. Be the first to share a thought.
Leave a comment