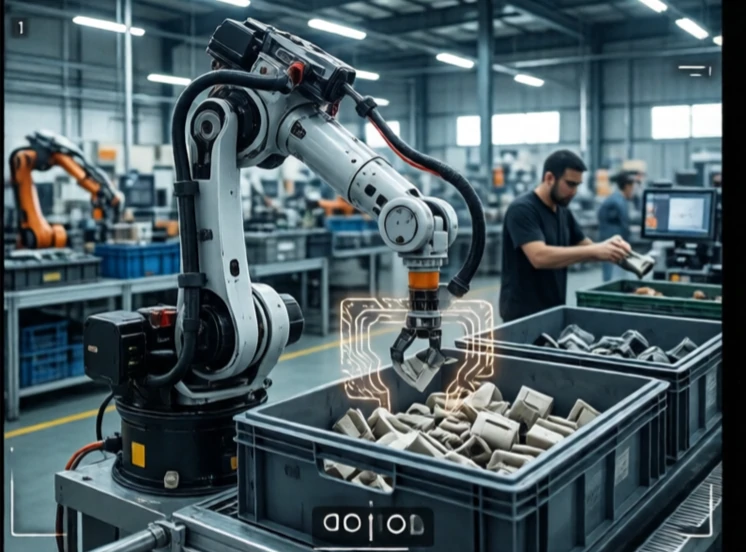
Objektigenkänning identifierar vad som finns i en bild eller sensorskanning. Är det en person, en bil, en kaffekopp, en defekt? Roboten behöver veta vad den tittar på innan den kan bestämma vad den ska göra. Igenkänning är det första steget i perception.
Tidiga system använde handgjorda funktioner: kanter, hörn, texturer. De fungerade för specifika objekt i kontrollerad belysning. Djupinlärning förändrade allt. Faltningsneuronnätverk lär sig funktioner från märkt data. Ett nätverk som tränats på miljontals bilder kan känna igen tusentals objektkategorier med övermänsklig noggrannhet i benchmarktester. I den verkliga världen minskar prestandan när belysningen förändras, objekt överlappar varandra eller kameran rör sig.
Objektigenkänningsuppgifter
- Klassificering: vad finns på bilden?
- Detektion: var finns den, och vad är den?
- Segmentering: vilka pixlar tillhör objektet?
- Poseuppskattning: hur är den orienterad?
- Spårning: vart rör sig den över tid?
En robot kan använda igenkänning för att plocka upp en specifik del från en behållare, undvika en fotgängare eller inspektera en svets för defekter. Utmaningen är generalisering. Ett nätverk som tränats på bilder i soligt dagsljus kan sluta fungera på natten. Ett nätverk som tränats på en fabriks delar kan sluta fungera på en annans. Datainsamling och förstärkning är lika viktiga som modellarkitekturen. De bästa systemen kombinerar djupinlärning med geometriskt resonemang och sensorfusion. En kamera kan känna igen objektet. Lidar bekräftar dess position. Kraftsensorer bekräftar greppet. Igenkänning handlar inte bara om att se. Det handlar om att förstå vad roboten behöver veta.
Comments
No comments yet. Be the first to share a thought.
Leave a comment