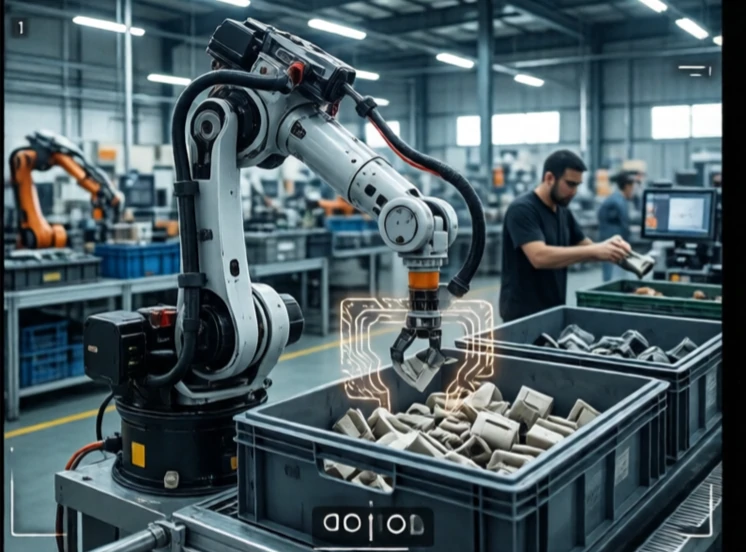
O reconhecimento de objetos identifica o que está presente numa imagem ou numa leitura de sensor. Trata-se de uma pessoa, de um carro, de uma chávena de café, de um defeito? O robô precisa de saber o que está a ver antes de decidir o que fazer. O reconhecimento é o primeiro passo na perceção.
Os primeiros sistemas utilizavam características definidas manualmente: arestas, cantos, texturas. Funcionavam para objetos específicos em condições de iluminação controlada. O deep learning mudou tudo. As redes neuronais convolucionais aprendem características a partir de dados rotulados. Uma rede treinada com milhões de imagens pode reconhecer milhares de categorias de objetos com uma precisão sobre-humana em testes de referência. No mundo real, o desempenho cai quando a iluminação muda, os objetos se sobrepõem ou a câmara se move.
tarefas de reconhecimento de objetos
- Classificação: o que está na imagem?
- Detecção: onde está e o que é?
- Segmentação: que pixéis pertencem ao objeto?
- Estimativa de pose: como está orientada?
- Rastreio: para onde se desloca ao longo do tempo?
Um robô pode utilizar o reconhecimento para pegar numa peça específica de uma caixa, evitar um peão ou inspecionar uma soldadura em busca de defeitos. O desafio é a generalização. Uma rede treinada com imagens em plena luz do dia pode falhar durante a noite. Uma rede treinada com peças de uma fábrica pode falhar com peças de outra. A recolha e o aumento de dados são tão importantes como a arquitetura do modelo. Os melhores sistemas combinam a aprendizagem profunda com o raciocínio geométrico e a fusão de sensores. Uma câmara pode reconhecer o objeto. Um lidar confirma a sua posição. Os sensores de força confirmam a preensão. O reconhecimento não se trata apenas de ver. Trata-se de compreender o que o robô precisa de saber.
Comments
No comments yet. Be the first to share a thought.
Leave a comment