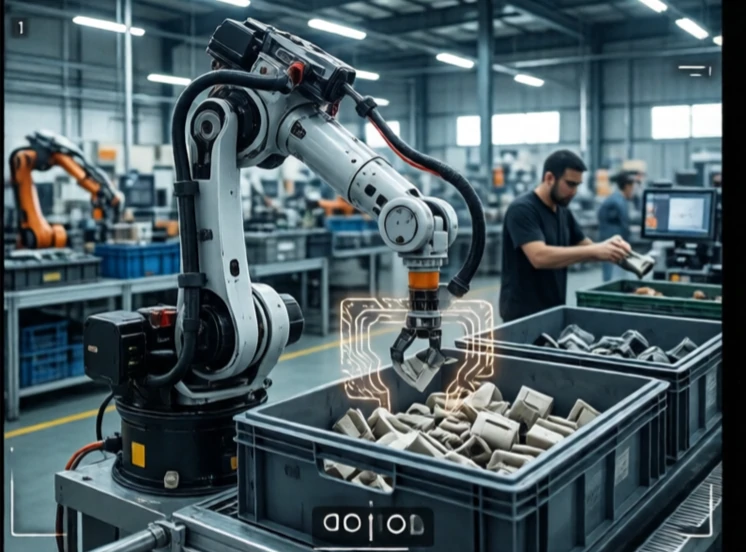
Objektgenkendelse identificerer, hvad der er i et billede eller en sensorscanning. Er det en person, en bil, en kaffekop eller en defekt? Robotten skal vide, hvad den ser på, før den kan beslutte, hvad den skal gøre. Genkendelse er det første skridt i opfattelse.
Tidlige systemer brugte håndlavede funktioner: kanter, hjørner, teksturer. De arbejdede for specifikke objekter i kontrolleret belysning. Deep learning ændrede alt. Konvolutionelle neurale netværk lærer funktioner fra mærkede data. Et netværk trænet på millioner af billeder kan genkende tusindvis af objektkategorier med overmenneskelig nøjagtighed i benchmarktests. I den virkelige verden falder ydeevnen, når belysningen ændrer sig, objekter overlapper hinanden, eller kameraet bevæger sig.
Objektgenkendelsesopgaver
- Klassificering: Hvad er der på billedet?
- Detektion: hvor er den, og hvad er den?
- Segmentering: hvilke pixels tilhører objektet?
- Posevurdering: hvordan er den orienteret?
- Sporing: hvor bevæger den sig hen over tid?
En robot kan bruge genkendelse til at vælge en specifik del fra en kasse, undgå en fodgænger eller inspicere en svejsning for defekter. Udfordringen er generalisering. Et netværk, der er trænet på billeder fra solskin, kan svigte om natten. Et netværk, der er trænet på dele fra én fabrik, kan svigte på dele fra en anden. Dataindsamling og -forstærkning er lige så vigtige som modelarkitekturen. De bedste systemer kombinerer deep learning med geometrisk ræsonnement og sensorfusion. Et kamera kan genkende objektet. Lidar bekræfter dets position. Kraftsensorer bekræfter grebet. Genkendelse handler ikke kun om at se. Det handler om at forstå, hvad robotten har brug for at vide.
Comments
No comments yet. Be the first to share a thought.
Leave a comment