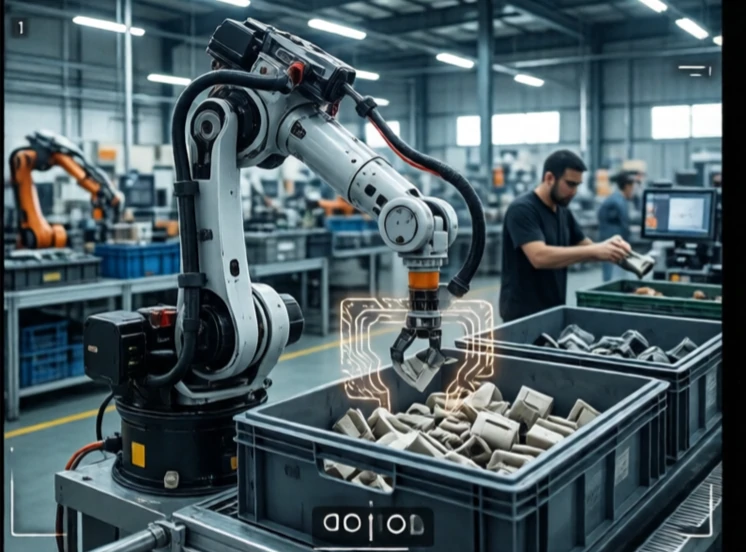
Objectherkenning identificeert wat er in een afbeelding of sensorscan te zien is. Is dat een persoon, een auto, een koffiekopje, een defect? De robot moet weten wat hij ziet voordat hij kan beslissen wat hij moet doen. Herkenning is de eerste stap in de waarneming.
Vroege systemen gebruikten handmatig gemaakte kenmerken: randen, hoeken, texturen. Ze werkten voor specifieke objecten bij gecontroleerde belichting. Deep learning veranderde alles. Convolutionele neurale netwerken leren kenmerken uit gelabelde data. Een netwerk dat getraind is op miljoenen afbeeldingen kan duizenden objectcategorieën met bovenmenselijke nauwkeurigheid herkennen in benchmarktests. In de praktijk neemt de prestatie echter af wanneer de belichting verandert, objecten elkaar overlappen of de camera beweegt.
Objectherkenningstaken
- Classificatie: wat is er op de afbeelding te zien?
- Detectie: waar bevindt het zich en wat is het?
- Segmentatie: welke pixels behoren tot het object?
- Houdingsschatting: hoe is deze georiënteerd?
- Volgen: waarheen beweegt het in de loop van de tijd?
Een robot kan herkenning gebruiken om een specifiek onderdeel uit een bak te pakken, een voetganger te ontwijken of een lasnaad op defecten te controleren. De uitdaging zit hem in generalisatie. Een netwerk dat getraind is op beelden bij zonnig daglicht, kan 's nachts falen. Een netwerk dat getraind is op onderdelen van de ene fabriek, kan falen op die van een andere. Dataverzameling en -augmentatie zijn net zo belangrijk als de architectuur van het model. De beste systemen combineren deep learning met geometrische redenering en sensorfusie. Een camera kan het object herkennen. Lidar bevestigt de positie. Krachtsensoren bevestigen de greep. Herkenning gaat niet alleen over zien. Het gaat erom te begrijpen wat de robot moet weten.
Comments
No comments yet. Be the first to share a thought.
Leave a comment