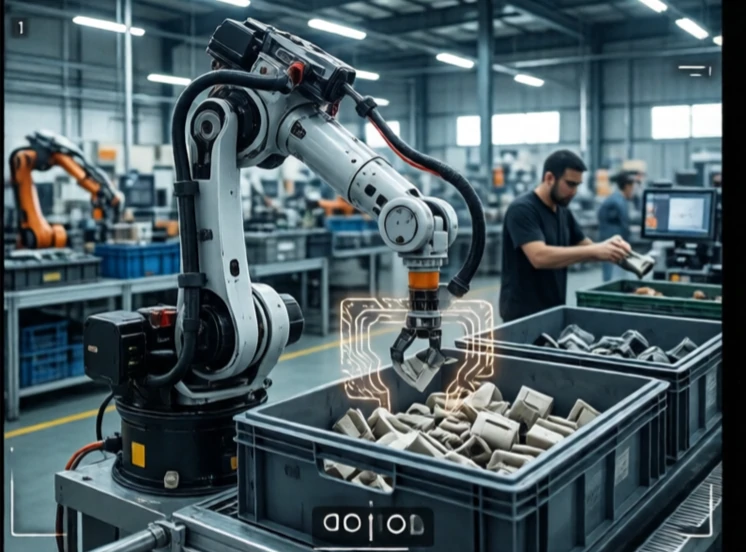
La reconnaissance d'objets permet d'identifier le contenu d'une image ou d'un scan de capteur. S'agit-il d'une personne, d'une voiture, d'une tasse de café, d'un défaut ? Le robot doit savoir ce qu'il observe avant de pouvoir décider de la marche à suivre. La reconnaissance est la première étape de la perception.
Les premiers systèmes utilisaient des caractéristiques définies manuellement : contours, angles, textures. Ils fonctionnaient pour des objets spécifiques sous un éclairage contrôlé. L’apprentissage profond a tout changé. Les réseaux neuronaux convolutifs apprennent les caractéristiques à partir de données étiquetées. Un réseau entraîné sur des millions d’images peut reconnaître des milliers de catégories d’objets avec une précision surhumaine lors de tests de référence. En pratique, les performances diminuent lorsque l’éclairage change, que les objets se chevauchent ou que la caméra bouge.
tâches de reconnaissance d'objets
- Classification : que représente l'image ?
- Détection : où se trouve-t-elle et de quoi s'agit-il ?
- Segmentation : quels pixels appartiennent à l’objet ?
- Estimation de la pose : quelle est son orientation ?
- Suivi : où se déplace-t-il au fil du temps ?
Un robot peut utiliser la reconnaissance pour prélever une pièce spécifique dans un bac, éviter un piéton ou inspecter une soudure afin d'y déceler des défauts. Le défi réside dans la généralisation. Un réseau entraîné sur des images prises en plein jour peut échouer la nuit. Un réseau entraîné sur les pièces d'une usine peut échouer sur celles d'une autre. La collecte et l'augmentation des données sont aussi importantes que l'architecture du modèle. Les meilleurs systèmes combinent apprentissage profond, raisonnement géométrique et fusion de capteurs. Une caméra peut reconnaître l'objet. Un lidar confirme sa position. Des capteurs de force confirment la préhension. La reconnaissance ne se limite pas à la vision ; il s'agit de comprendre ce que le robot doit savoir.
Comments
No comments yet. Be the first to share a thought.
Leave a comment