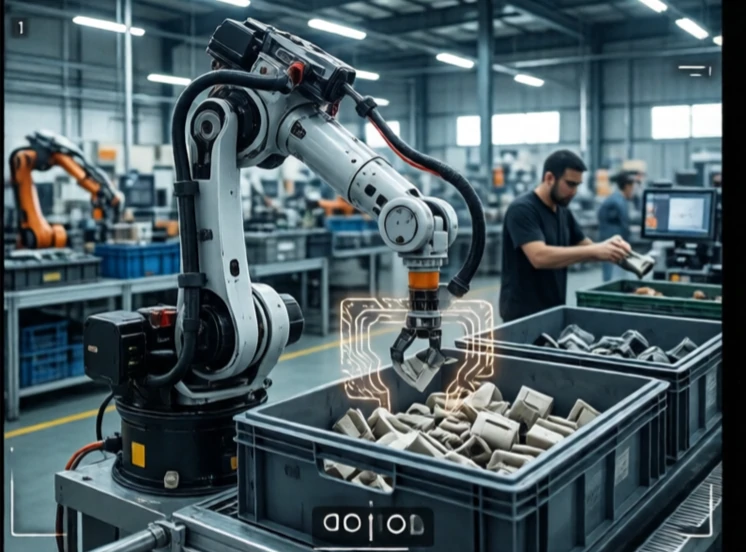
Die Objekterkennung identifiziert den Inhalt eines Bildes oder Sensorscans. Handelt es sich um eine Person, ein Auto, eine Kaffeetasse oder einen Defekt? Der Roboter muss wissen, was er sieht, bevor er entscheiden kann, wie er reagiert. Die Erkennung ist der erste Schritt der Wahrnehmung.
Frühe Systeme nutzten manuell erstellte Merkmale wie Kanten, Ecken und Texturen. Sie funktionierten für bestimmte Objekte unter kontrollierten Lichtverhältnissen. Deep Learning revolutionierte dies. Faltungsneuronale Netze lernen Merkmale aus annotierten Daten. Ein mit Millionen von Bildern trainiertes Netzwerk kann Tausende von Objektkategorien in Benchmark-Tests mit übermenschlicher Genauigkeit erkennen. In der Praxis sinkt die Leistung jedoch bei wechselnden Lichtverhältnissen, sich überlappenden Objekten oder Kamerabewegungen.
Objekterkennungsaufgaben
- Klassifizierung: Was ist auf dem Bild zu sehen?
- Detektion: Wo befindet sie sich und was ist sie?
- Segmentierung: Welche Pixel gehören zum Objekt?
- Pose-Schätzung: Wie ist es orientiert?
- Tracking: Wohin bewegt es sich im Laufe der Zeit?
Ein Roboter könnte mithilfe von Erkennung ein bestimmtes Teil aus einem Behälter entnehmen, Fußgängern ausweichen oder eine Schweißnaht auf Fehler prüfen. Die Herausforderung liegt in der Generalisierung. Ein Netzwerk, das mit Bildern bei hellem Tageslicht trainiert wurde, kann nachts versagen. Ein Netzwerk, das mit den Teilen einer Fabrik trainiert wurde, kann bei Teilen einer anderen Fabrik versagen. Datenerfassung und -erweiterung sind genauso wichtig wie die Modellarchitektur. Die besten Systeme kombinieren Deep Learning mit geometrischem Denken und Sensorfusion. Eine Kamera erkennt das Objekt. Lidar bestätigt seine Position. Kraftsensoren bestätigen den Greifvorgang. Bei der Erkennung geht es nicht nur ums Sehen, sondern auch darum zu verstehen, was der Roboter wissen muss.
Comments
No comments yet. Be the first to share a thought.
Leave a comment