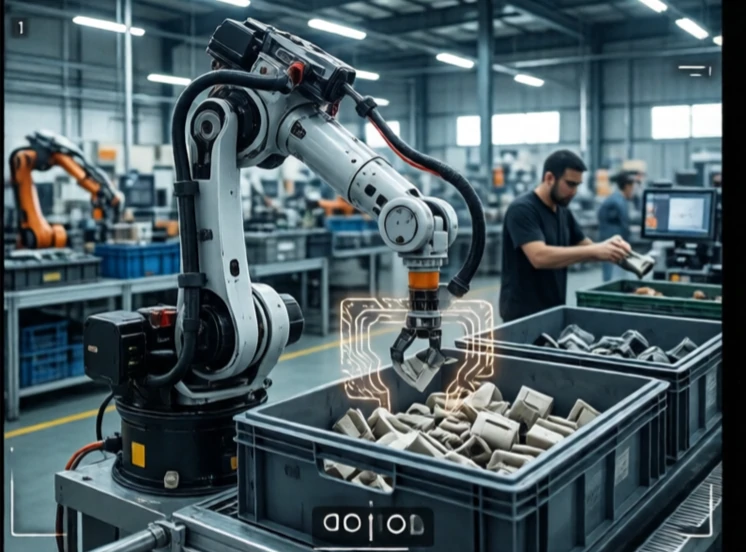
物體辨識是指辨識影像或感測器掃描中的內容。那是人、汽車、咖啡杯還是缺陷?機器人需要知道它正在識別的是什麼,才能決定採取什麼行動。辨識是感知的第一步。
早期的系統使用手工提取的特徵:邊緣、角點、紋理。它們適用於特定物體,且光照條件受控。深度學習徹底改變了這一切。卷積神經網路從標記資料中學習特徵。經過數百萬張影像訓練的網絡,在基準測試中能夠以超乎人類的準確率識別數千種物體類別。但在實際應用中,當光照變化、物體重疊或相機移動時,效能會下降。
目標辨識任務
- 分類:影像中是什麼?
- 檢測:它在哪裡,它是什麼?
- 分割:哪些像素屬於該物件?
- 姿態估計:它的朝向如何?
- 追蹤:它隨時間推移移動到哪裡?
機器人可以利用辨識技術從料箱中揀選特定零件、避開行人或檢查焊縫缺陷。挑戰在於泛化能力。在晴朗的白天影像上訓練的網路在夜間可能會失效。在一個工廠的零件上訓練的網路在另一個工廠的零件上可能失效。資料收集和增強與模型架構同等重要。最佳系統將深度學習與幾何推理和感測器融合相結合。攝影機辨識物體,光達確認其位置,力傳感器確認抓取動作。識別不僅僅是“看到”,更重要的是理解機器人需要知道的資訊。
Comments
No comments yet. Be the first to share a thought.
Leave a comment